
RoboCup Junior Japan Rescue Kanto OB
2005~2013
2005~2013
一昨日の話に遡るのですが、練馬のコース、つまりタイルでちょっとロボットを動かしてみたのですね。
そしたら・・・
ライントレースしない病が悪化(笑)
摩擦が違い過ぎて、直角は曲がれないし、カーブではすっとぶし、
障害物しかまともに動きませんでしたorz
しかも串除けがタイルの段差に引っかかりギャップも死亡という惨状。
帰りたかったです(笑)
やっぱりタイルにするだけで随分変わってしまうのですね。信じられないぐらいに。
と、云う訳で。
うちの部でもタイル導入が決定いたしました。
と、いうよりないと詰むということが発覚しただけなんですけどね・・・。
今週はタイル対策週間で決定ですね(笑)
(^・ω・)ノ RadiumProduction in RoboCup Junior
そしたら・・・
ライントレースしない病が悪化(笑)
摩擦が違い過ぎて、直角は曲がれないし、カーブではすっとぶし、
障害物しかまともに動きませんでしたorz
しかも串除けがタイルの段差に引っかかりギャップも死亡という惨状。
帰りたかったです(笑)
やっぱりタイルにするだけで随分変わってしまうのですね。信じられないぐらいに。
と、云う訳で。
うちの部でもタイル導入が決定いたしました。
と、いうよりないと詰むということが発覚しただけなんですけどね・・・。
今週はタイル対策週間で決定ですね(笑)
(^・ω・)ノ RadiumProduction in RoboCup Junior
ずいぶん前になりますが、前回のプログラムの記事の中で、ヘッダのお話をいたしました。
これはどういうものかというと、ディレクティブのひとつで、#includeというものがあったと思うのですが、
これを使って別のファイルから関数を読み出す・・なんてことを書きました。
今日はその関数ってなんぞやという話です。
関数というのは、元々函数という漢字で書かれていて(函館の函ですね)
その名の通り何かを入れる函という意味のものです。(現在では函が当用漢字でなくなったため関になりました。)
数学的な定義を言うと、「ある変数に依存して決まる値、あるいはその対応を表す式」ということになります。
数の集合に値を取る写像、という定義の方が今は使われるようですが、
色々説明要素が多そうなので上のもので説明することにします。
某ライなんとかさんがそれを提唱して、今ではそれが一般化、様々なものに応用されてきています。
例えばsinとかcosとかtanとか、logとかΣとか∫とか、こういったものは全て関数です。
もっと簡単にいえば、y=ax+b。せんけー方程式の、一次方程式の一般式ですね。
これは、定数a、bが分かっていれば、変数yの値は変数xに依存して決定されます。
こんなことは小学校でもやる常識ですが、このy、これは実は関数なのです。
上記した、関数の定義、「ある変数に依存して決まる値、あるいはその対応を表す式」
ここでのある変数というのがx、依存して決まる値というのはy、
そしてその対応を表す式というのはy=ax+bという式そのもの。
つまりyは関数であることが分かります。
そしてyはxによって変化されます。なのでyとxの関係を示すために「yはxの関数」と言うのが一般的です。
そしてその関数の中の式、つまりyの中身を表す式がy=ax+bとなるわけです。
だって=というのは数学では等価という意味ですからね。
これが本来の関数というものです。
そしてこれはプログラムにも応用されています。
プログラムでは主に関数はプログラムの簡略化、高速化、小型化等を目的としていて、
数学の関数と違い、プログラムでの関数というものは、「関数の作成」が主となっています。
数学では、一般の人は既存の関数を使って計算をすることが殆どですからね。
そもそも今の時代だと数学での関数の作成→プログラムでの関数の作成という構図ができていますから、
プログラム使わずに関数を作るなんてことはそうそうないでしょう。それってもう数学の概念を作ることに等しいですからね。
上記したものも含め、数学上の一般的な関数はもう概念といってもいいようなものばかりですよ(笑)
なんて話はさておき、プログラムでは、そういった関数を自分で作るということが非常に大切になってくるわけですね。
とりあえず今日の記事はこれくらいにしておきましょう。
次の記事ではちゃんとした関数の作り方を紹介しようと思います。
(^・ω・)ノ RadiumProduction in RoboCup Junior
これはどういうものかというと、ディレクティブのひとつで、#includeというものがあったと思うのですが、
これを使って別のファイルから関数を読み出す・・なんてことを書きました。
今日はその関数ってなんぞやという話です。
関数というのは、元々函数という漢字で書かれていて(函館の函ですね)
その名の通り何かを入れる函という意味のものです。(現在では函が当用漢字でなくなったため関になりました。)
数学的な定義を言うと、「ある変数に依存して決まる値、あるいはその対応を表す式」ということになります。
数の集合に値を取る写像、という定義の方が今は使われるようですが、
色々説明要素が多そうなので上のもので説明することにします。
某ライなんとかさんがそれを提唱して、今ではそれが一般化、様々なものに応用されてきています。
例えばsinとかcosとかtanとか、logとかΣとか∫とか、こういったものは全て関数です。
もっと簡単にいえば、y=ax+b。せんけー方程式の、一次方程式の一般式ですね。
これは、定数a、bが分かっていれば、変数yの値は変数xに依存して決定されます。
こんなことは小学校でもやる常識ですが、このy、これは実は関数なのです。
上記した、関数の定義、「ある変数に依存して決まる値、あるいはその対応を表す式」
ここでのある変数というのがx、依存して決まる値というのはy、
そしてその対応を表す式というのはy=ax+bという式そのもの。
つまりyは関数であることが分かります。
そしてyはxによって変化されます。なのでyとxの関係を示すために「yはxの関数」と言うのが一般的です。
そしてその関数の中の式、つまりyの中身を表す式がy=ax+bとなるわけです。
だって=というのは数学では等価という意味ですからね。
これが本来の関数というものです。
そしてこれはプログラムにも応用されています。
プログラムでは主に関数はプログラムの簡略化、高速化、小型化等を目的としていて、
数学の関数と違い、プログラムでの関数というものは、「関数の作成」が主となっています。
数学では、一般の人は既存の関数を使って計算をすることが殆どですからね。
そもそも今の時代だと数学での関数の作成→プログラムでの関数の作成という構図ができていますから、
プログラム使わずに関数を作るなんてことはそうそうないでしょう。それってもう数学の概念を作ることに等しいですからね。
上記したものも含め、数学上の一般的な関数はもう概念といってもいいようなものばかりですよ(笑)
なんて話はさておき、プログラムでは、そういった関数を自分で作るということが非常に大切になってくるわけですね。
とりあえず今日の記事はこれくらいにしておきましょう。
次の記事ではちゃんとした関数の作り方を紹介しようと思います。
(^・ω・)ノ RadiumProduction in RoboCup Junior
今日はminfinity社からの新発売のNXT慣性センサー
XG1300Lの実験、レポートを行いました。
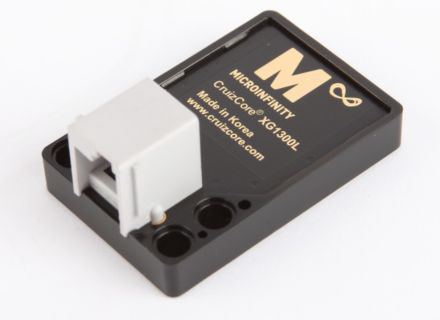
以前にも記事を書きましたが、これは1軸のジャイロセンサーと3軸の加速度センサーを複合させたもので、
3次元の動きを検出できる、所謂3Dセンサーというものです。
3次元の動きを検出できる、所謂3Dセンサーというものです。
結構仕様としては残念臭が漂っていたので、今まで放置していたのですが、
流石に明日返すので実験しておかなくちゃと思い、とりあえず使ってみました。
流石に明日返すので実験しておかなくちゃと思い、とりあえず使ってみました。
で。
どうなったかといいますと・・・
結果としては、「まぁ使えなくはないな。」というレベルです。
ジャイロセンサー付きですので、ハイテックの加速度センサーの代わりに使ってもいいかなぁという程度のものですね。
というのも、コレ、
慣性センサーとしての機能は果たしているのですが、仕様上どうしてもNXTで使うと
慣性センサー(笑)になってしまうのです。
どういうことかといいますと、
これに内蔵されている加速度センサーとジャイロセンサーは完璧に別物なんですね。
なので加速度センサーは加速度センサー、ジャイロセンサーはジャイロセンサーで
それぞれ別個に考えた方がいいかもしれません。
それぞれ別個に考えた方がいいかもしれません。
しかも、どっかしらのサイトで積分機能がどうとか書いてあって
加速度センサーから速度や移動距離が検知できると書いてあったようですが、
加速度センサーから速度や移動距離が検知できると書いてあったようですが、
確かにこの慣性センサーに積分器は搭載されています。
でもどうやらそれは、ジャイロセンサー側に搭載しているという意味で、
加速度センサー側にはないみたいなんですね。
でもどうやらそれは、ジャイロセンサー側に搭載しているという意味で、
加速度センサー側にはないみたいなんですね。
つまりどういうことかというと、角速度を積分して角度をだす機能はあるけど、
加速度から積分しての速度、移動距離の検出を行うような機能はないんです。
加速度から積分しての速度、移動距離の検出を行うような機能はないんです。
これが月曜に解析した時に知った「驚愕の結果」というやつです。
つまり、このセンサーで移動距離などを検出しようと思ったら、
自前の積分器をかますか、NXTのプログラム側で積分を行う必要があります。
自前の積分器をかますか、NXTのプログラム側で積分を行う必要があります。
どちらもかなり骨が折れますね・・・。そもそもNXTに積分なんてやらしたらどんな大変なことになるやら・・・
只でさえ読み出しに10ms(100分の1秒)かかるので相当な時間とられますね。
まぁこれはセンサーのマニュアルに加速度センサーの積分がどうとかという表記が
一切なかったからこそ分かった事実です。
(そもそもアドレス一覧に積分命令や速度、移動距離の引き渡しをするというものはありませんでしたからね)
一切なかったからこそ分かった事実です。
(そもそもアドレス一覧に積分命令や速度、移動距離の引き渡しをするというものはありませんでしたからね)
別に積分器あってもいいと思うんだけどなぁ・・・どういうことなんだろう。
因みにサンプルプログラムに慣性センサーを使ってロボットに絵を描かせてみようというものがありましたが、
あれは積分器咬ませたジャイロセンサーとNXTモーターのポテンションの値から
三角関数を使って作られていました。
あれは積分器咬ませたジャイロセンサーとNXTモーターのポテンションの値から
三角関数を使って作られていました。
加速度センサーの積分器があれば・・・こんなことする必要はないよね。
という訳でないんですよ。そんなものは。
まぁこれが月曜の解析の結果です。
因みにロボットですが、相方がゴールにたどり着きました。
まだちょっと微妙な段階なのでその付近を修正したら2階は完璧になるかと思います。
一階は・・・どうしよう(苦笑)
(^・ω・)ノ RadiumProduction in RoboCup Junior
2階の部屋の中から始まる相方’sプログラムは缶の検知、捕捉に成功。
残るはゴールの検知のみです。
とりあえずこの後はコンパスでゴールに向かうプログラムでいこうという話になりました。
ところが、相方はコンパス歴がありません。つまり使ったことすらない・・・と。
そういうわけで、今日は後半、コンパスの基礎的なプログラムを行ないました。
とりあえず「あっちの方向向いてみて~」みたいなプログラム
要するに回転して、ある一定の方位でとまる、というプログラムを作らせてみることに。
30分後・・・
出来てました。やっぱりコンパスは癖があるので慣れないと難しいかな?
やっぱり5度くらい範囲を持っていないとちゃんと止まってくれませんね。速度が速いからかも・・・ですけど。
まぁこんな感じで、マスターとは行きませんが、とりあえず使い方は理解してくれたかな?
というわけで明日は遂に最期のゴールプログラムの作成です。
でもこれが終わっちゃうと、ひとまず相方の仕事が終了ということになってしまいます。
これはまずい・・・ということで、また何かしら分担をしようかと考えています。
明日にはゴールプログラムができてるといいな・・・、
といっても下がまだダメダメなので、ちゃんと調整しないと・・・相方に笑われちゃいますね(笑)
未だに直角が怪しいんですよね。後意味不明な緊急停止もあるし・・・
これだけはなんとかしたいところです。
まぁ今日は、そんな感じ。鯖ゲー?なんのことでしょう?
(^・ω・)ノ RadiumProduction in RoboCup Junior
残るはゴールの検知のみです。
とりあえずこの後はコンパスでゴールに向かうプログラムでいこうという話になりました。
ところが、相方はコンパス歴がありません。つまり使ったことすらない・・・と。
そういうわけで、今日は後半、コンパスの基礎的なプログラムを行ないました。
とりあえず「あっちの方向向いてみて~」みたいなプログラム
要するに回転して、ある一定の方位でとまる、というプログラムを作らせてみることに。
30分後・・・
出来てました。やっぱりコンパスは癖があるので慣れないと難しいかな?
やっぱり5度くらい範囲を持っていないとちゃんと止まってくれませんね。速度が速いからかも・・・ですけど。
まぁこんな感じで、マスターとは行きませんが、とりあえず使い方は理解してくれたかな?
というわけで明日は遂に最期のゴールプログラムの作成です。
でもこれが終わっちゃうと、ひとまず相方の仕事が終了ということになってしまいます。
これはまずい・・・ということで、また何かしら分担をしようかと考えています。
明日にはゴールプログラムができてるといいな・・・、
といっても下がまだダメダメなので、ちゃんと調整しないと・・・相方に笑われちゃいますね(笑)
未だに直角が怪しいんですよね。後意味不明な緊急停止もあるし・・・
これだけはなんとかしたいところです。
まぁ今日は、そんな感じ。鯖ゲー?なんのことでしょう?
(^・ω・)ノ RadiumProduction in RoboCup Junior
ついでに障害物回避週間も終了しちゃいました。
予定の速度を斜め上のペースでぶっちぎっています。ギアチェンジもいいところですね。
とりあえず今度の課題は・・・僕ではなく相方のプログラム。
2階のプログラムの完成を待たないと、次がどうしようもない感じなんですよね。
という訳で今、何をやっているかというと、モータードライバの回路図の作成です。
今回初めてサイリスタを使ってみようかと思ったのですが、
正直使ったことがないので大丈夫なのかが異常に不安です。
まぁ、ダメならだめでFETにしよっと。
という訳で15分で回路図を、15分で配線図を書きました。
因みに前回のリレーのやつはちょっとPWM対策がめんどくさかったので破棄ということで。
良く考えたらオムニってPWM無いと意味がありませんもんね。考えてなかった(笑)
とりあえず明日からは2階週間になるかと思います。
相方プログラムできているかなぁ?
予定の速度を斜め上のペースでぶっちぎっています。ギアチェンジもいいところですね。
とりあえず今度の課題は・・・僕ではなく相方のプログラム。
2階のプログラムの完成を待たないと、次がどうしようもない感じなんですよね。
という訳で今、何をやっているかというと、モータードライバの回路図の作成です。
今回初めてサイリスタを使ってみようかと思ったのですが、
正直使ったことがないので大丈夫なのかが異常に不安です。
まぁ、ダメならだめでFETにしよっと。
という訳で15分で回路図を、15分で配線図を書きました。
因みに前回のリレーのやつはちょっとPWM対策がめんどくさかったので破棄ということで。
良く考えたらオムニってPWM無いと意味がありませんもんね。考えてなかった(笑)
とりあえず明日からは2階週間になるかと思います。
相方プログラムできているかなぁ?
(^・ω・)ノ RadiumProduction in RoboCup Junior
今日はイオンに統合された旧ジャスコ(要するにイオン)に買出しに行ってきました。
結果、

というわけで今日の部活は終了しました♫
どうしてこうなった・・・(笑)
帰り道がとてもシュールな光景になってしまいましたが、安かったので結果オーライということで・・・
(^・ω・)ノ RadiumProduction in RoboCup Junior
結果、
というわけで今日の部活は終了しました♫
どうしてこうなった・・・(笑)
帰り道がとてもシュールな光景になってしまいましたが、安かったので結果オーライということで・・・
(^・ω・)ノ RadiumProduction in RoboCup Junior
という訳で今週はバンプ対策週間です。

今まで対策を一切取らなかったバンプにいよいよ対抗です。
その前に・・・バンプの性能を確かめてみるか。
ちょっと輪ゴムを使って飛ばしてみることに。
思いっきり引いて・・・えいやっ!
バコドコガンッ!
部屋の一番奥から打ったのに、手を放した瞬間、部屋のドアから異様な音がしたんですけど・・・
よし、封印しよう。
という訳で、よい子の皆さんはマネしないように。なんで飛ばしたくなったんだろう。
そんな感じで一日目は終了(オイ)、二日目の火曜日になりました。
今度はちゃんとバンプをフィールドにセット・・・しようと思ったのですが
フィールドが汚い。
よし!掃除だ!
ということでフィールドの掃除をすることに。
ところが・・・
「床・・・汚くね?」
よし!掃除だ!
午前中の部活が終了しました。
そして午後、新装開店したフィールドで実験を行うことに。
コースは副部長作です。
ういーん、がっがっ、どどど・・・
コース・・・簡単すぎやしませんか?
そしてバンプに入ると・・・
ガス、ガッガッ、
ドッ、ゴン!
いとも簡単に超えてしまいました。
そのまま坂下まで一気にライントレースして駆け抜けてしまいました・・・練習になってない・・・。
そして次は副部長の番。バンプに入りました。
ガス、ガッガッ、
ドッ、ベリッ!
剥がすなっ!
副部長は綺麗にバンプを剥がしていきました(笑)
そしてそのまま坂下へ・・・
と、いう訳で、バンプ対策は(僕は)必要ない、という結果になりました。
という訳でバンプ対策週間は終了しました。
結論。
バンプは飛ばすと危ない。
ということで水曜からは坂検知週間です。明日にも缶持ち上げ週間になる気がするけど・・・。
それではまた。
(^・ω・)ノ RadiumProduction in RoboCup Junior
今まで対策を一切取らなかったバンプにいよいよ対抗です。
その前に・・・バンプの性能を確かめてみるか。
ちょっと輪ゴムを使って飛ばしてみることに。
思いっきり引いて・・・えいやっ!
バコドコガンッ!
部屋の一番奥から打ったのに、手を放した瞬間、部屋のドアから異様な音がしたんですけど・・・
よし、封印しよう。
という訳で、よい子の皆さんはマネしないように。なんで飛ばしたくなったんだろう。
そんな感じで一日目は終了(オイ)、二日目の火曜日になりました。
今度はちゃんとバンプをフィールドにセット・・・しようと思ったのですが
フィールドが汚い。
よし!掃除だ!
ということでフィールドの掃除をすることに。
ところが・・・
「床・・・汚くね?」
よし!掃除だ!
午前中の部活が終了しました。
そして午後、新装開店したフィールドで実験を行うことに。
コースは副部長作です。
ういーん、がっがっ、どどど・・・
コース・・・簡単すぎやしませんか?
そしてバンプに入ると・・・
ガス、ガッガッ、
ドッ、ゴン!
いとも簡単に超えてしまいました。
そのまま坂下まで一気にライントレースして駆け抜けてしまいました・・・練習になってない・・・。
そして次は副部長の番。バンプに入りました。
ガス、ガッガッ、
ドッ、ベリッ!
剥がすなっ!
副部長は綺麗にバンプを剥がしていきました(笑)
そしてそのまま坂下へ・・・
と、いう訳で、バンプ対策は(僕は)必要ない、という結果になりました。
という訳でバンプ対策週間は終了しました。
結論。
バンプは飛ばすと危ない。
ということで水曜からは坂検知週間です。明日にも缶持ち上げ週間になる気がするけど・・・。
それではまた。
(^・ω・)ノ RadiumProduction in RoboCup Junior
今、部内で工人舎のパソコンが大ブームとなっています。
その原因はコイツ。
一昨日購入した、SA5SX04Aというパソコンです。

なんでこいつがブームの火種になったかといいますと、
このパソコン、一番の特徴が
なんと、トランスフォームするんです!

しかもこれ実はタッチパネルだったり。要するにタブレットPCになってしまうのです。
このトランスフォームがすべての原因。
これのせいで今日、工人舎が大ブームとなってしまったのです。
このPCですが、AMDの500MHzという驚異的なCPUを使っている割に動作は快適で、
動画以外ならネットも結構Chromeでサクサクです。
また、重さ僅か910gということで、電車の中でも気軽に扱えます。
僕も先日はこれでプログラムを書きながら帰宅とかしちゃいました。
でもファンレスなので熱いです・・・やっぱり、元がネットブックなので・・・ね。
でも液晶の明るさを下げると2時間ちょいは問題なく使えます。
それ以上は・・・冷却台が欲しいなぁ(苦笑)
まぁこんな本格派のネタPCがうちの部室にやってきたわけなのですが・・・
でも・・・お高いのでしょう?という振りが例の如く来るわけですね。
とんでもございません!

なんと今回は低反発ポリウレタンフォーム搭載のゼロショック・ノートPC用インナーバッグをセットでお値段。
15300円!15300円です!
これは凄い!今すぐレジに・・・Go!ですね!
ちょっと待った!
今ならなんとセットで500円の割引をしちゃいましょう。
ということでお値段、14800円!14800円です!
これでもう!文句はありま・・・(以下略)
・・・といった具合です。
このネタPCの衝動買いに部員のみんなは驚き半分あきれ半分といった感じだったのですが、
お値段を発表したところ、満場一致で「これは買いだ。」と納得してくれました。
そんなわけで今、このPCをおつくりになられた会社である、工人舎が大ブームとなっているのです。
ちょっと前に超小型PCで有名になりましたよね。あの会社です。
あの会社のPCは比較的高専生の発想のものが多く、うちの高専でも流行った次第です。
だって創業一年で、この子のお友達、SAシリーズの画面が荒ぶるPCを発表するって・・・どういうことなの(笑)
工人舎ってこう・・・真面目なPC は作らない感じの会社なんでしょうね。ここ就職したいわ(笑)
そして工人舎は今・・・・
ありません(笑)オンキョーにくっついちゃったみたい(笑)
という訳で工人舎のPCはもうほとんど新品はないんですよね。オンキョ-もPCは・・・ねぇ?
という訳で某オークションサイトでの工人舎あさりが今日の部室で行われちゃいました。
一人信者になっちゃった子がいて、今日にも入札できないかとか言っていました(笑)
これ、本当に大丈夫なの・・・(笑)
という訳で今日はこの、工人舎の伝説のお話でした。
これ大事件過ぎるでしょ・・・。
(^・ω・)ノ RadiumProduction in RoboCup Junior
ぐぉんぐぉんぐぉん。
直線のライン上なのに前進をしない。今はこういった状態です。
完璧に事故ってる・・・(泣)
という訳でライントレースの改良を行った今日の部活でした。
といっても午前中はこの子の解析に明け暮れましたけど・・・
今日の午前中だけでセンサーの使い方、特性はわかりました。
まぁこれだけでも大体の用途は特定されちゃいますね。
まぁコイツの実態に関してはまた今度の記事で紹介しましょう。
結構驚愕の結果が出ているのですけど・・・まぁ今その話をしても仕方がないでしょう。
というよりめんどくさい(笑)
そして午後、輪ゴム鯖ゲーの後は部活です。
僕は例のライントレースの修正を、相方は2階のプログラムの作成を行っていました。
2階は相方任せなので逆に言うと、1階はちゃんとしないと・・・と思うのですが
どうにも暴走しています。どうしてこうなった。まだバグも見られますからね。
最近気が付いたのですが、たまにNXCは分岐上ではありえないような分岐のルートを取ることがあるらしく、
そのデバックも重要な課題となりそうです。
あるタイミングで首振りを行わなかったり・・・とかね(苦笑)
まぁ僕のプログラムは世間一般様の書き方とはかけ離れているらしく、
他人が絶対起こさないような問題も起こすことがあるのですよね。
やっぱり定型にはめた方がいいのかな?普通のCだと結構定型になるのですけど・・・。
やっぱりNXCは個人的には特別ですね。」
とりあえず明日はそのライントレースの件とバンプについての攻略を行おうと思います。
あと坂の検知の方法を変えようかな。
あと2ヶ月ちょい。頑張んなきゃ。
因みにさっきは9時ごろ起きたフランスの原子力の再処理施設で起きた爆発について調べていました。
なんか1時間ですでに立ち入り禁止区域とかでで、炉内の爆発にも拘らず死者とかでちゃってるんですけど・・・。
朝になったらすごいニュースが待っているかもしれませんね。
それでは今日はこの辺で。
すいませんPCのレビューですが、書いて直ぐに忍者お得意の記事消失が発生したので掲載できなくなりました。
精神的に同じような記事がまたかけたら書こうと思います。
(^・ω・)ノ RadiumProduction in RoboCup Junior
直線のライン上なのに前進をしない。今はこういった状態です。
完璧に事故ってる・・・(泣)
という訳でライントレースの改良を行った今日の部活でした。
といっても午前中はこの子の解析に明け暮れましたけど・・・
今日の午前中だけでセンサーの使い方、特性はわかりました。
まぁこれだけでも大体の用途は特定されちゃいますね。
まぁコイツの実態に関してはまた今度の記事で紹介しましょう。
結構驚愕の結果が出ているのですけど・・・まぁ今その話をしても仕方がないでしょう。
というよりめんどくさい(笑)
そして午後、輪ゴム鯖ゲーの後は部活です。
僕は例のライントレースの修正を、相方は2階のプログラムの作成を行っていました。
2階は相方任せなので逆に言うと、1階はちゃんとしないと・・・と思うのですが
どうにも暴走しています。どうしてこうなった。まだバグも見られますからね。
最近気が付いたのですが、たまにNXCは分岐上ではありえないような分岐のルートを取ることがあるらしく、
そのデバックも重要な課題となりそうです。
あるタイミングで首振りを行わなかったり・・・とかね(苦笑)
まぁ僕のプログラムは世間一般様の書き方とはかけ離れているらしく、
他人が絶対起こさないような問題も起こすことがあるのですよね。
やっぱり定型にはめた方がいいのかな?普通のCだと結構定型になるのですけど・・・。
やっぱりNXCは個人的には特別ですね。」
とりあえず明日はそのライントレースの件とバンプについての攻略を行おうと思います。
あと坂の検知の方法を変えようかな。
あと2ヶ月ちょい。頑張んなきゃ。
因みにさっきは9時ごろ起きたフランスの原子力の再処理施設で起きた爆発について調べていました。
なんか1時間ですでに立ち入り禁止区域とかでで、炉内の爆発にも拘らず死者とかでちゃってるんですけど・・・。
朝になったらすごいニュースが待っているかもしれませんね。
それでは今日はこの辺で。
すいませんPCのレビューですが、書いて直ぐに忍者お得意の記事消失が発生したので掲載できなくなりました。
精神的に同じような記事がまたかけたら書こうと思います。
(^・ω・)ノ RadiumProduction in RoboCup Junior
今日、ナリカ本社に行ったら借りることになったセンサー。
その名も慣性センサー。
型番はCruizcore XG1300Lというものらしいです。
これはいったいどういうものなのでしょうか。
とりあえず使ってみる前におおまかなデータを調べてみることにしましょう。
まずこのセンサー、何物かというと、3軸加速度センサー+Z軸ジャイロセンサーのようです。
そして二回積分回路が内蔵されていて
加速度から一回積分で速度、二回積分で移動距離
角速度から一回積分で回転角度
をそれぞれ個別に検知することができるもののようです。
データの読み取りはI2Cで行う仕様になっていて、読み取りの周波数は100Hz、
つまり秒間100回の読み取りを行うことができるようです。
恐らくこれは4つの値全てではなく、一つの値に対しての読み取り速度でしょう。
4つ全てで100Hzのようです。
サイズは6×4×3ポッチくらいでしょうか。左右にペグ穴が4つ付いていてペグを取り付けることができます。
重量は15g程度。まぁあまり影響はない程度でしょうか。
使用電力は60mW弱、まぁ割と妥当なのではないでしょうか。
まぁこのようになっています。ちょっと読み出し速度に気になる点がありますが・・・
正直Youtubeなどの動画を見た感じだと、ロボカップでは使える気がしないのですが、
まぁとりあえず一度使ってみます。さて、どうなるかな・・・。
過去に紹介したLEGOセンサー↓
・NXTライトセンサー
・NXT3次元加速度センサー
・NXTタッチセンサー
・NXT超音波センサー
・RCXタッチセンサー
・NXT音センサー
・RCXライトセンサー
・バーニアNXTセンサアダプタV46
・RCX温度センサー
・NXT EOPDセンサー
・NXT IRLink
・NXT IRSeekerV2
・RCX角度センサー
・NXT角度センサー
・NXTコンパスセンサー
・NXT磁気センサー
・NXTジャイロセンサー
・NXT慣性センサー
・NXT RFIDセンサー
(^・ω・)ノ RadiumProduction in RoboCup Junior
その名も慣性センサー。
型番はCruizcore XG1300Lというものらしいです。
これはいったいどういうものなのでしょうか。
とりあえず使ってみる前におおまかなデータを調べてみることにしましょう。
まずこのセンサー、何物かというと、3軸加速度センサー+Z軸ジャイロセンサーのようです。
そして二回積分回路が内蔵されていて
加速度から一回積分で速度、二回積分で移動距離
角速度から一回積分で回転角度
をそれぞれ個別に検知することができるもののようです。
データの読み取りはI2Cで行う仕様になっていて、読み取りの周波数は100Hz、
つまり秒間100回の読み取りを行うことができるようです。
恐らくこれは4つの値全てではなく、一つの値に対しての読み取り速度でしょう。
4つ全てで100Hzのようです。
サイズは6×4×3ポッチくらいでしょうか。左右にペグ穴が4つ付いていてペグを取り付けることができます。
重量は15g程度。まぁあまり影響はない程度でしょうか。
使用電力は60mW弱、まぁ割と妥当なのではないでしょうか。
まぁこのようになっています。ちょっと読み出し速度に気になる点がありますが・・・
正直Youtubeなどの動画を見た感じだと、ロボカップでは使える気がしないのですが、
まぁとりあえず一度使ってみます。さて、どうなるかな・・・。
過去に紹介したLEGOセンサー↓
・NXTライトセンサー
・NXT3次元加速度センサー
・NXTタッチセンサー
・NXT超音波センサー
・RCXタッチセンサー
・NXT音センサー
・RCXライトセンサー
・バーニアNXTセンサアダプタV46
・RCX温度センサー
・NXT EOPDセンサー
・NXT IRLink
・NXT IRSeekerV2
・RCX角度センサー
・NXT角度センサー
・NXTコンパスセンサー
・NXT磁気センサー
・NXTジャイロセンサー
・NXT慣性センサー
・NXT RFIDセンサー
(^・ω・)ノ RadiumProduction in RoboCup Junior
日曜日の恒例。大惨事IN秋葉原の通り名で知られる「秋葉で部活」のお時間がやって参りました。
えっと今日は・・・史上稀に見るような大惨事を引き起こしてしまいました。
というのも、今日もチャリでいったのですが、
この後は・・・はい、色々あって御徒町で解散してチャリで帰ってきました。
うん、なにも・・・・なかったんだよorz
この辺のことは深く追求しないで頂けると非常に嬉しいです。
PCとナリカでの話はまた別の記事で紹介します。
それではー
(^・ω・)ノ RadiumProduction in RoboCup Junior
えっと今日は・・・史上稀に見るような大惨事を引き起こしてしまいました。
というのも、今日もチャリでいったのですが、
まず第一の壁が信号。
全部引っかかる。
そして次、秋葉に到着して最初に行った店、ネジの西川
休業。
そして次に秋月電子、
水銀センサーを6個購入
そして他に買ったものを合わせ、合計5000円弱、
更に同時に4つも別会計で精算。
そして次にレゲェショップへ
何も買わず退散。
次にジャンク街
前に買ったカメラが1000円も安く売っている店を発見。
絶望。
そして同店でUSBケーブルを200円で購入。
するつもりが財布には万札3枚と小銭合計195円。
銀行へ走るハメに。
そして購入、テクノロジアへ。
買う予定の商品が、2点
両方とも在庫なし。そして入荷未定。
次に用事でナリカ本社へ行くことに。ところが
場所がわからない。
結果
末広町を走り回ること30分。
ようやく到着。そして何度も前を通っていたことに気が付く。
中に入る。が、誰もいる気配がない。
→ 先に進めない。
奥の部屋から誘導されてなんとか部屋に突入。
状況が完全アウェイ。
そしてナリカからこんなものを借りることに。

そしてこの新製品である。
お値段10000円弱。今週の土曜まで借りることに。
そしてその後、副部長が秋葉に来ることに。
ところが行き違い発生。
でもなんとか合流に成功。
そしてソフマップへ。
購入。

工人舎のSA5SX04Aである。事故必須。
その後、SFCのACを求め、ブックオフへ。
無い。
なので他に売っていそうな店を検索。
結果、なんと上野御徒町にあるっぽいという話。
とりあえず歩いて行ってみる。
そして・・・
といった具合でした。全部引っかかる。
そして次、秋葉に到着して最初に行った店、ネジの西川
休業。
そして次に秋月電子、
水銀センサーを6個購入
そして他に買ったものを合わせ、合計5000円弱、
更に同時に4つも別会計で精算。
そして次にレゲェショップへ
何も買わず退散。
次にジャンク街
前に買ったカメラが1000円も安く売っている店を発見。
絶望。
そして同店でUSBケーブルを200円で購入。
するつもりが財布には万札3枚と小銭合計195円。
銀行へ走るハメに。
そして購入、テクノロジアへ。
買う予定の商品が、2点
両方とも在庫なし。そして入荷未定。
次に用事でナリカ本社へ行くことに。ところが
場所がわからない。
結果
末広町を走り回ること30分。
ようやく到着。そして何度も前を通っていたことに気が付く。
中に入る。が、誰もいる気配がない。
→ 先に進めない。
奥の部屋から誘導されてなんとか部屋に突入。
状況が完全アウェイ。
そしてナリカからこんなものを借りることに。
そしてこの新製品である。
お値段10000円弱。今週の土曜まで借りることに。
そしてその後、副部長が秋葉に来ることに。
ところが行き違い発生。
でもなんとか合流に成功。
そしてソフマップへ。
購入。
工人舎のSA5SX04Aである。事故必須。
その後、SFCのACを求め、ブックオフへ。
無い。
なので他に売っていそうな店を検索。
結果、なんと上野御徒町にあるっぽいという話。
とりあえず歩いて行ってみる。
そして・・・
この後は・・・はい、色々あって御徒町で解散してチャリで帰ってきました。
うん、なにも・・・・なかったんだよorz
この辺のことは深く追求しないで頂けると非常に嬉しいです。
PCとナリカでの話はまた別の記事で紹介します。
それではー
(^・ω・)ノ RadiumProduction in RoboCup Junior
カレンダー
最新CM
カテゴリー
かうんた
らじぷろ目次
らじぷろ検索機
最新記事
(01/01)
(09/04)
(08/31)
(06/08)
(01/12)
(08/29)
(01/03)
(08/27)
(04/29)
(01/01)
(11/20)
(09/06)
(09/04)
(08/09)
(08/06)
プロフィール
HN:
Luz
性別:
男性
アーカイブ

