
RoboCup Junior Japan Rescue Kanto OB
2005~2013
2005~2013
午前中は動けそうにありませんね。
どうしましょう。
大会会場がこんな感じなのとフィールド、特に製作途中のレスキューのフィールドの安否によっては
ノード大会の運営に支障が出るかもしれませんね。
まぁ大丈夫だとは思いますが・・・
とりあえず今は電車の続報に期待です。
P.Sフィールド等にも問題がないことが確認できたようなのでノード大会は予定通り行うとのことです。
(^・ω・)ノRadiumProduction in RoboCupJunior
P.Sフィールド等にも問題がないことが確認できたようなのでノード大会は予定通り行うとのことです。
3/15:東東京、神奈川西東京ノード、関東ブロックは
中止、延期となりました。
今後の対応は検討中とのことです。
どうしましょう。
大会会場がこんな感じなのとフィールド、特に製作途中のレスキューのフィールドの安否によっては
ノード大会の運営に支障が出るかもしれませんね。
まぁ大丈夫だとは思いますが・・・
とりあえず今は電車の続報に期待です。
P.Sフィールド等にも問題がないことが確認できたようなのでノード大会は予定通り行うとのことです。
(^・ω・)ノRadiumProduction in RoboCupJunior
P.Sフィールド等にも問題がないことが確認できたようなのでノード大会は予定通り行うとのことです。
3/15:東東京、神奈川西東京ノード、関東ブロックは
中止、延期となりました。
今後の対応は検討中とのことです。
原発の活動停止で停電の話もでているので電気がちょっと怪しいですが・・・
もちろん部活も活動禁止令・・・
学校側の都合で来週もほとんど活動ができないそうなので、詰みました(笑)
このままの状態で東東京ノードで戦えるのでしょうか・・・?
(^・ω・)ノRadiumProduction in RoboCupJunior
もちろん部活も活動禁止令・・・
学校側の都合で来週もほとんど活動ができないそうなので、詰みました(笑)
このままの状態で東東京ノードで戦えるのでしょうか・・・?
(^・ω・)ノRadiumProduction in RoboCupJunior
埼玉ノードの見聞録は此方→
もうあと9日ですよ。信じられますか?もう残り日数が1ケタですよ。
まだロボットが完成形にならない自分。どうなっているんでしょう。
という訳で今回の記事は完成されたロボットを見て参考にry
では埼玉ノードのレスキューロボットの紹介です。
まずはプレゼンテーション賞を受賞した「最強キャタピラーズ」です。

こらまた大きなロボットですね。最近のレスキューを象徴しているかのようです。
こんな大型のロボットでもしっかりゲートを通過して、競技を行っていました。重量感が・・・(笑)
あと坂対策に外部電源でのライトブロックが搭載されていて、他のロボットと比べて下が凄く明るかったです。
競技の方はというと、1階は1度だけ競技進行の停止がありましたが、課題はすべてクリア。
坂の途中でバンパーだったと思うんですが、壁につっかえてしまい、そのまま時間切れとなってしまいました。
しかし、すごく興味深いシステムがあちらこちらに潜んでいるとても面白いロボットだと思いました。
そしてこれが賞を取ったチームのプレゼンです。個人名は編集で削除させて頂きました。

次は埼玉ノード唯一のセカンダリ、「チームOR」です。

午前の試走では結構ボロボロ(失礼)な点数を取っていましたが、午後の本番で取り返しましたね。
130点でセカンダリの1位です(1チームしかいませんけど・・・)
ロボットの動きはRCXらしく、静かで俊敏でした。あの動きはRadiumのロボットに似ていたなぁ・・・
先程の最強キャタピラーズと同様に1階で一回ミスをしたものの、2つの部屋をクリア。
そして坂も順調にあがってこのまま坂もクリアかと誰もが思っていた瞬間・・・!

大回転!
坂の終わりに差し掛かった瞬間坂を転げ落ちてしまいました。残念ながらここでリタイア宣言です。
個人的には重心が傾いたからというより、ライトセンサーが原因のように見えましたが気のせいでしょうか?
すごく安定した動きだっただけに残念です。
あと、このロボット。缶を持ち上げる機構が凄く特徴的です。
なので缶を捕まえる動きを見たかったこともあって2階にはいってほしかったのですが・・・
まぁ関東でこの動きがみられることを期待します。(自分がノードを抜けるという意味も含めてですが)
最後にプライマリの優勝チーム。「技志向K3」です。

どっかでみたことのある色のNXTが・・・
Mindstorm10周年記念の特別カラーのやつですね。首都圏に3台もあったんですか、これ。
ここまであっちこっちでみると、逆に珍しくないように思えてしまいます。珍しいものですけど。
このロボット。他では見ないぐらいライントレースが「とにかく」慎重で、凄く時間をかけてライントレースしていました。
その甲斐あってか、ノーミスで2階に上がることに成功していました。
缶を救出する機構も備えていて、これは関東圏ノード初被災者救出(?)なるか!?と思ったのですが、
缶をつかむまではよかったのですが、下のライントレースで時間を使いすぎたせいで
そこから避難場所にいくまでの間で時間切れになってしまいました。残念です。
でも、そのままゴールしそうな雰囲気だったのでデモンストレーションとして競技を続行することに。

大勢の観客に見守れながら、競技開始から大体10分ほどでゴールしました。
競技時間は終了しているので得点にはなりませんが、初の被災者救出に会場からは拍手が巻き起こりました。
関東ブロックでは競技時間内での被災者救出に期待したいところです。
ロボットの紹介はこのくらいで終了とさせていただきます。
埼玉ノードの運営スタッフおよび、選手の皆様、メンターの方々、お疲れ様でした。
千葉ノードに出場していたチームのロボットの紹介→
神奈川・西東京ノードに出場していたチームのロボットは此方→
(^・ω・)ノRadiumProduction in RoboCupJunior
もうあと9日ですよ。信じられますか?もう残り日数が1ケタですよ。
まだロボットが完成形にならない自分。どうなっているんでしょう。
という訳で今回の記事は完成されたロボットを見て参考にry
では埼玉ノードのレスキューロボットの紹介です。
まずはプレゼンテーション賞を受賞した「最強キャタピラーズ」です。
こらまた大きなロボットですね。最近のレスキューを象徴しているかのようです。
こんな大型のロボットでもしっかりゲートを通過して、競技を行っていました。重量感が・・・(笑)
あと坂対策に外部電源でのライトブロックが搭載されていて、他のロボットと比べて下が凄く明るかったです。
競技の方はというと、1階は1度だけ競技進行の停止がありましたが、課題はすべてクリア。
坂の途中でバンパーだったと思うんですが、壁につっかえてしまい、そのまま時間切れとなってしまいました。
しかし、すごく興味深いシステムがあちらこちらに潜んでいるとても面白いロボットだと思いました。
そしてこれが賞を取ったチームのプレゼンです。個人名は編集で削除させて頂きました。
次は埼玉ノード唯一のセカンダリ、「チームOR」です。
午前の試走では結構ボロボロ(失礼)な点数を取っていましたが、午後の本番で取り返しましたね。
130点でセカンダリの1位です(1チームしかいませんけど・・・)
ロボットの動きはRCXらしく、静かで俊敏でした。あの動きはRadiumのロボットに似ていたなぁ・・・
先程の最強キャタピラーズと同様に1階で一回ミスをしたものの、2つの部屋をクリア。
そして坂も順調にあがってこのまま坂もクリアかと誰もが思っていた瞬間・・・!
大回転!
坂の終わりに差し掛かった瞬間坂を転げ落ちてしまいました。残念ながらここでリタイア宣言です。
個人的には重心が傾いたからというより、ライトセンサーが原因のように見えましたが気のせいでしょうか?
すごく安定した動きだっただけに残念です。
あと、このロボット。缶を持ち上げる機構が凄く特徴的です。
なので缶を捕まえる動きを見たかったこともあって2階にはいってほしかったのですが・・・
まぁ関東でこの動きがみられることを期待します。(自分がノードを抜けるという意味も含めてですが)
最後にプライマリの優勝チーム。「技志向K3」です。
どっかでみたことのある色のNXTが・・・
Mindstorm10周年記念の特別カラーのやつですね。首都圏に3台もあったんですか、これ。
ここまであっちこっちでみると、逆に珍しくないように思えてしまいます。珍しいものですけど。
このロボット。他では見ないぐらいライントレースが「とにかく」慎重で、凄く時間をかけてライントレースしていました。
その甲斐あってか、ノーミスで2階に上がることに成功していました。
缶を救出する機構も備えていて、これは関東圏ノード初被災者救出(?)なるか!?と思ったのですが、
缶をつかむまではよかったのですが、下のライントレースで時間を使いすぎたせいで
そこから避難場所にいくまでの間で時間切れになってしまいました。残念です。
でも、そのままゴールしそうな雰囲気だったのでデモンストレーションとして競技を続行することに。
大勢の観客に見守れながら、競技開始から大体10分ほどでゴールしました。
競技時間は終了しているので得点にはなりませんが、初の被災者救出に会場からは拍手が巻き起こりました。
関東ブロックでは競技時間内での被災者救出に期待したいところです。
ロボットの紹介はこのくらいで終了とさせていただきます。
埼玉ノードの運営スタッフおよび、選手の皆様、メンターの方々、お疲れ様でした。
千葉ノードに出場していたチームのロボットの紹介→
神奈川・西東京ノードに出場していたチームのロボットは此方→
(^・ω・)ノRadiumProduction in RoboCupJunior
まったく使ったことがありません。でも一応紹介しておきます。

音センサーと言えば、前に超音波センサーを紹介しましたよね?
あれは音波を発してそれが物にあたってはね返ってくるまでの時間を測ることで、
その物までの距離を測定するセンサーでした。
それに対して、この音センサーというものは、自分から音を出すわけではなくて、
単純に周りの音の大きさの検知するセンサーです。
大きさだけしか判断できないので、音色、音程などの要素の判断はできません。
なので音センサーというより、どちらかというと騒音センサーといった感じです。
携帯の着信音だろうと、人の叫び声だろうと、回路の爆発音だろうと、どれも関係なく単純に大きさで判断します。
恐らく単位はdB(デシベル)で決まってるのではないでしょうか。使ってみればわかると思います。
このセンサーを使うと。手を叩くと動いてもう一度叩くと止まる。
みたいなロボットを作ることができるような感じがじますよね?ところがどっこい。
作れる・・・ことには・・・作・・・れるんです・・・が・・・、
どうにもロボットのすぐ近くで手を叩かないと反応しないようにしきい値を設定しないと
ロボットの駆動音に反応してしまうみたいです(笑)
つまり、どういう動きをするかといいうと
パン!ウィィィピタッ。・・・・・・パン!ウィィィピタッ。・・・・・・パン!ウィィィピタッ。・・・・・・
という感じですね。叩いたらちょっと動いて止まるロボットの完成!?
ロボットの構造的な工夫をすればこの問題は解決されるみたいですが・・・ちょっとこれは酷いですね。
ま。結局今まで使う用途もなかったので、触れたこともなかったのですが、今度遊んでみようかな・・・
それではー
過去に紹介したLEGOセンサー↓
・NXTライトセンサー
・NXT3次元加速度センサー
・NXTタッチセンサー
・NXT超音波センサー
・RCXタッチセンサー
・NXT音センサー
・RCXライトセンサー
・バーニアNXTセンサアダプタV46
・RCX温度センサー
・NXT EOPDセンサー
・NXT IRLink
・NXT IRSeekerV2
・RCX角度センサー
・NXT角度センサー
・NXTコンパスセンサー
・NXT磁気センサー
・NXTジャイロセンサー
・NXT慣性センサー
・NXT RFIDセンサー
(^・ω・)ノRadiumProduction in RoboCupJunior
音センサーと言えば、前に超音波センサーを紹介しましたよね?
あれは音波を発してそれが物にあたってはね返ってくるまでの時間を測ることで、
その物までの距離を測定するセンサーでした。
それに対して、この音センサーというものは、自分から音を出すわけではなくて、
単純に周りの音の大きさの検知するセンサーです。
大きさだけしか判断できないので、音色、音程などの要素の判断はできません。
なので音センサーというより、どちらかというと騒音センサーといった感じです。
携帯の着信音だろうと、人の叫び声だろうと、回路の爆発音だろうと、どれも関係なく単純に大きさで判断します。
恐らく単位はdB(デシベル)で決まってるのではないでしょうか。使ってみればわかると思います。
このセンサーを使うと。手を叩くと動いてもう一度叩くと止まる。
みたいなロボットを作ることができるような感じがじますよね?ところがどっこい。
作れる・・・ことには・・・作・・・れるんです・・・が・・・、
どうにもロボットのすぐ近くで手を叩かないと反応しないようにしきい値を設定しないと
ロボットの駆動音に反応してしまうみたいです(笑)
つまり、どういう動きをするかといいうと
パン!ウィィィピタッ。・・・・・・パン!ウィィィピタッ。・・・・・・パン!ウィィィピタッ。・・・・・・
という感じですね。叩いたらちょっと動いて止まるロボットの完成!?
ロボットの構造的な工夫をすればこの問題は解決されるみたいですが・・・ちょっとこれは酷いですね。
ま。結局今まで使う用途もなかったので、触れたこともなかったのですが、今度遊んでみようかな・・・
それではー
過去に紹介したLEGOセンサー↓
・NXTライトセンサー
・NXT3次元加速度センサー
・NXTタッチセンサー
・NXT超音波センサー
・RCXタッチセンサー
・NXT音センサー
・RCXライトセンサー
・バーニアNXTセンサアダプタV46
・RCX温度センサー
・NXT EOPDセンサー
・NXT IRLink
・NXT IRSeekerV2
・RCX角度センサー
・NXT角度センサー
・NXTコンパスセンサー
・NXT磁気センサー
・NXTジャイロセンサー
・NXT慣性センサー
・NXT RFIDセンサー
(^・ω・)ノRadiumProduction in RoboCupJunior
ここから暫くCircuitカテゴリーでは、「素子」についての記事を書いていこうと考えています。
その「素子」というものですが、素子というのは、電子回路を構成するうえでの最小のパーツのことを指します。
まぁつまり「はんだづけ」の作業でつける対象となるちっちゃいパーツのことですね。
全ての電子回路(つまりNXTやセンサー等も)全てこの素子によって作られています。
よくわからない人は、この際今はわからなくても大丈夫です。
これから暫くこのカテゴリーで紹介していくものは全部素子です。
という訳で今日は1回目。
最初に紹介する素子は・・・
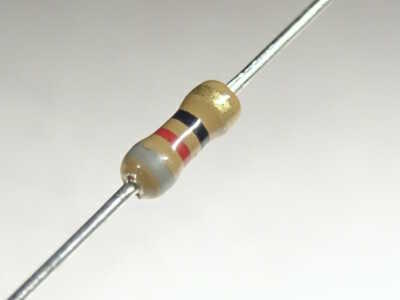
「抵抗」です。
この名の通り、電流に対しての抵抗になります。つまり電流を流す量を制限するものです。
この「抵抗」というものですが、物理的で客観的な値として量記号と単位が存在して、
量記号はR、単位はΩとされています。
ここからは具体的な抵抗による電流の制限について、説明します。
単刀直入に式だけ説明しますと、
抵抗、そして電流と電圧の間にはこういった関係式が成り立ちます。
V=I×R
抵抗にかかる電圧は抵抗に流れる電流と抵抗をかけたもの、になる訳ですね。
この式をオームの法則といいます。
式はこれだけなのですが、どういうことかよくわからないかもしれません。実際の回路を使って説明しますね。
まず、こんな回路があったとします。

この回路の電源電圧、これを5Vとします。
この時の抵抗にかかる電圧は、電源電圧と同じになりますね。
そして今、この回路に50mAの電流を流したいとします。
この時、抵抗の値をいくつにしたら、ちゃんと回路に50mA の電流を流すことができるでしょうか?
Vは5V、Iは50mA=0.05A、Rは未定です。これをオームの法則の式に代入しますと、
V=I×R
∴5=0.05×R
∴0.05R=5
∴R=5/0.05
∴R=100Ωとなる訳です。
つまり100Ωの抵抗つなぐとちゃんと50mA流すことができる・・・と。
まぁこんな風に使う訳です。
また、この抵抗の値、つまり抵抗値は抵抗にある色のついた帯「カラーコード」で知ることができます。
このカラーコードの読み方はまた今度~♪
カラーコードの読み方はこちら
実際の抵抗値の導き方はこちら
(^・ω・)ノRadiumProduction in RoboCupJunior
その「素子」というものですが、素子というのは、電子回路を構成するうえでの最小のパーツのことを指します。
まぁつまり「はんだづけ」の作業でつける対象となるちっちゃいパーツのことですね。
全ての電子回路(つまりNXTやセンサー等も)全てこの素子によって作られています。
よくわからない人は、この際今はわからなくても大丈夫です。
これから暫くこのカテゴリーで紹介していくものは全部素子です。
という訳で今日は1回目。
最初に紹介する素子は・・・
「抵抗」です。
この名の通り、電流に対しての抵抗になります。つまり電流を流す量を制限するものです。
この「抵抗」というものですが、物理的で客観的な値として量記号と単位が存在して、
量記号はR、単位はΩとされています。
ここからは具体的な抵抗による電流の制限について、説明します。
単刀直入に式だけ説明しますと、
抵抗、そして電流と電圧の間にはこういった関係式が成り立ちます。
V=I×R
抵抗にかかる電圧は抵抗に流れる電流と抵抗をかけたもの、になる訳ですね。
この式をオームの法則といいます。
式はこれだけなのですが、どういうことかよくわからないかもしれません。実際の回路を使って説明しますね。
まず、こんな回路があったとします。
この回路の電源電圧、これを5Vとします。
この時の抵抗にかかる電圧は、電源電圧と同じになりますね。
そして今、この回路に50mAの電流を流したいとします。
この時、抵抗の値をいくつにしたら、ちゃんと回路に50mA の電流を流すことができるでしょうか?
Vは5V、Iは50mA=0.05A、Rは未定です。これをオームの法則の式に代入しますと、
V=I×R
∴5=0.05×R
∴0.05R=5
∴R=5/0.05
∴R=100Ωとなる訳です。
つまり100Ωの抵抗つなぐとちゃんと50mA流すことができる・・・と。
まぁこんな風に使う訳です。
また、この抵抗の値、つまり抵抗値は抵抗にある色のついた帯「カラーコード」で知ることができます。
このカラーコードの読み方はまた今度~♪
カラーコードの読み方はこちら
実際の抵抗値の導き方はこちら
(^・ω・)ノRadiumProduction in RoboCupJunior
PICの記事に向けて、Circuitカテゴリーの更新はどんどん進んでいきます。
今日は一番基礎の話。
アナログとかデジタルとかそういうのより前に来る話の筈なんですけどね。
何故か忘れてました。今日はそんなレベルのお話です。
なにについての話かというと、まぁ。タイトルの通りですね。電流、電圧、電力とりあえずこの3つのお話です。
何故これを話す必要があるかというと、今まで全て「電気」でここら辺の言葉は統一していたと思います。
でも電気にもいろいろな視点があってそれを全てわかってないと回路なんて作れません。
でも今までは統一して「電気」。これじゃなんのこっちゃわかりませんよね?
なので難しい話に入る前に、この電気のひとつの視点である電流、電圧、電力について紹介しておきます。
といっても普通であれば、小学校でこの辺はやっているはずなんですよね。いくらゆとり教育だろうとも。
でも確認っぽいなにかという意味もを含めて一応紹介します。
まず、電池があるとします。

今までの表記だと、「この電池は電気を流すことができる。」と書くところですね。
でも正しく書くと「この電池は電流を流すことができる。」となります。
本当は「電流が流れている」は「流れる」という意味が2重にかかってしまっているので間違い。
正しくは「電流を通すことができる。」になるのですが、
「電流が流れている」で造語みたくなっているのでこれで通します。
電流というのはその名の通り、実際の電気の流れのことです。
当たり前に様な気もしますが、この電気の流れている量で電池の強さが変わります。
一般的には電流のことをI(アイ)と表記します。こういう風に単語を記号に置き換えることはよくあります。
この時の置き換えられた記号のことをよく、量記号といいます。
この量記号という言葉はブログでも度々でて来るかと思います。他でもよく聞くので覚えていて損はないかも。
電流の単位はA(アンペア)です。前にmがつくとmA(ミリアンペア)となってAの千分の1の電流量を表します。
基本的電子回路にはmAしか登場しない気がするので計算するときには気を付けてください。
上の電池には大きく、2600mAh と書かれていますね。hというのは1時間という意味で、
要するにこの電池は1時間で2600mA流し続けることができるということを表しています。
因みに電流の流れというのは電子の流れと逆、つまり正孔の流れと一緒なので・・・
なんて話をしようと思ったけど難しいのでやめにして、記事を書き直したら1時間かかってしまいました(笑)
次は電圧についてです。
電圧というのはこれも名前の通り、電気の圧力。つまり電流を流す為の勢い、圧力の大きさを示すものです。
電流と同じようにこれも、電池の強弱に関わってくるものです。
量記号はV、電源の電圧についてはEで表記されることが多いみたいです。単位はV(ボルト)です。
上の写真では1.2Vと書かれていますね。この辺は説明しなくても大丈夫ですよね?
最後に電力。量記号はPで単位はW(ワット)です。
定義は「単位時間あたりに電流がする仕事量」 となりますが。めいいどくさいので
簡単に。
電力とはI×Vです。つまり電流と電圧をかけた値です。
直接回路を作るときに考えることではない気もしますが、これが素子の定格になってくる場合が多いので
やっぱりこれについても知っておく必要がありますね。
でもI×Vがわかってれば大丈夫でしょう。
とりあえず今日はこの辺で終わりにしておきます。
結構走り書きなので、変なところがある気もしますが、その辺は見つけ次第修正していきます(酷く乱暴な・・・)
(^・ω・)ノRadiumProduction in RoboCupJunior
今日は一番基礎の話。
アナログとかデジタルとかそういうのより前に来る話の筈なんですけどね。
何故か忘れてました。今日はそんなレベルのお話です。
なにについての話かというと、まぁ。タイトルの通りですね。電流、電圧、電力とりあえずこの3つのお話です。
何故これを話す必要があるかというと、今まで全て「電気」でここら辺の言葉は統一していたと思います。
でも電気にもいろいろな視点があってそれを全てわかってないと回路なんて作れません。
でも今までは統一して「電気」。これじゃなんのこっちゃわかりませんよね?
なので難しい話に入る前に、この電気のひとつの視点である電流、電圧、電力について紹介しておきます。
といっても普通であれば、小学校でこの辺はやっているはずなんですよね。いくらゆとり教育だろうとも。
でも確認っぽいなにかという意味もを含めて一応紹介します。
まず、電池があるとします。
今までの表記だと、「この電池は電気を流すことができる。」と書くところですね。
でも正しく書くと「この電池は電流を流すことができる。」となります。
本当は「電流が流れている」は「流れる」という意味が2重にかかってしまっているので間違い。
正しくは「電流を通すことができる。」になるのですが、
「電流が流れている」で造語みたくなっているのでこれで通します。
電流というのはその名の通り、実際の電気の流れのことです。
当たり前に様な気もしますが、この電気の流れている量で電池の強さが変わります。
一般的には電流のことをI(アイ)と表記します。こういう風に単語を記号に置き換えることはよくあります。
この時の置き換えられた記号のことをよく、量記号といいます。
この量記号という言葉はブログでも度々でて来るかと思います。他でもよく聞くので覚えていて損はないかも。
電流の単位はA(アンペア)です。前にmがつくとmA(ミリアンペア)となってAの千分の1の電流量を表します。
基本的電子回路にはmAしか登場しない気がするので計算するときには気を付けてください。
上の電池には大きく、2600mAh と書かれていますね。hというのは1時間という意味で、
要するにこの電池は1時間で2600mA流し続けることができるということを表しています。
因みに電流の流れというのは電子の流れと逆、つまり正孔の流れと一緒なので・・・
なんて話をしようと思ったけど難しいのでやめにして、記事を書き直したら1時間かかってしまいました(笑)
次は電圧についてです。
電圧というのはこれも名前の通り、電気の圧力。つまり電流を流す為の勢い、圧力の大きさを示すものです。
電流と同じようにこれも、電池の強弱に関わってくるものです。
量記号はV、電源の電圧についてはEで表記されることが多いみたいです。単位はV(ボルト)です。
上の写真では1.2Vと書かれていますね。この辺は説明しなくても大丈夫ですよね?
最後に電力。量記号はPで単位はW(ワット)です。
定義は「単位時間あたりに電流がする仕事量」 となりますが。めいいどくさいので
簡単に。
電力とはI×Vです。つまり電流と電圧をかけた値です。
直接回路を作るときに考えることではない気もしますが、これが素子の定格になってくる場合が多いので
やっぱりこれについても知っておく必要がありますね。
でもI×Vがわかってれば大丈夫でしょう。
とりあえず今日はこの辺で終わりにしておきます。
結構走り書きなので、変なところがある気もしますが、その辺は見つけ次第修正していきます(酷く乱暴な・・・)
(^・ω・)ノRadiumProduction in RoboCupJunior
今度は埼玉ノードに行ってきました。会場は埼玉大学です。

埼玉ノードは3月の5日と6日の2日に分けて行われていました。
でも競技はサッカー以外全部6日にやったのかな。でも最終的な順位の決定は6日の競技のようです。
大会が2日に分けられていると、調整時間が長いので競技者としてはありがたいですね。
運営をする側は大変になりますが・・・
僕個人としては、埼玉大学=ロボカップというイメージが既に定着しているのですが、
実際は、かなり大きい総合大学なので、とても広くて、いろんな学部がありました。そして迷いました。
今回の大会は、その中広い大学の教育学部の一部と総合研究棟で行われました。
それぞれの競技が別々の棟で行われていたので、
普通であれば、競技者は他の競技を見ることができなくなってしまうことが多いのですが埼玉の場合、

このようなシステムでほかの競技も観戦することができていました。
サッカーとレスキューの様子が写されていて、何故かダンスだけはありませんでした。

レスキューの会場では上の写真のようにPCで、ダンスのフィールドでは会場のスクリーンに、
それぞれ映像が投影されていました。
サッカーの会場では・・・どこにあったのでしょう。探したけどわかりませんでした。
それでもこのシステムは素晴らしいと思います。ぜひほかの競技会でも実施してほしいものですね。
一番必要なのはレスキューBかな?
まずは総合研究棟で行われていたサッカーチャレンジについてです。

やはり埼玉はサッカー王国ですね。
最近、他のノードはサッカーよりレスキューをする人の方が多い傾向になってきているのですが、
埼玉だけは未だにサッカーの方が圧倒的に多いです。サッカーの大国です。
強いチームも沢山いて、なんだか面白い競技でした。
終わってみたら圧倒的なチームがいくつかでていたようでしたが・・・
使用している素体は主に、NXT

ロボデザイナー

TJ3

の3グループがありました。
恐らく回路の完全な自作ロボットはいなかったと思います。
どのチームもまだちょっとプログラムにあやふやな点があることがロボットの動きからわかりましたが、
ロボットの作りとしてはどれもしっかりとしていて、
僕が見た限りだと、ロボットの負傷退場は少なかったように思えます。
まぁサッカーはちょっと他から離れているのであまり見られませんでしたが・・・
半分が終わった時点でこのような試合結果となっていました。

一番下のSリーグの得点がえらいことになってるような・・・
次はレスキューです。

サッカーと打って変わり、レスキューはプライマリ10チームセカンダリ2チームの登録から、
セカンダリプライマリともに1チームずつの欠場があり、計10チームでの競技になりました。

2010ルールに準じてコースにはタイルが使用されていました。缶の位置は・・・適当なのかな?
フィールドの壁もしっかりついているので、ちゃんとした2010ルールなのかと思いきや、
ショートカットルールの廃止や、競技進行の停止のカウント等に2011的なローカルルールが見られました。
これで競技進行の停止のカウントがなかったら1階は完全な2011ルールでしたね。
特にショートカット禁止のルールの影響はかなり大きいようで、
これによって競技進行の停止を取られてしまったチームが幾つか見られました。
因みに競技結果はこのようになっていました。

今回もプラセカともに、競技時間内に被災者を救出できたチームはありませんでした。
やはり被災者救出はとても難しい課題のようですね。日本の競技ではまだ一度も救出をみていませんから・・・
千葉でもそうでしたが、競技に勝つために
あえて被災者を救助するための機構を積まないチームが増えているようですね。
プレゼンにも「被災者はあきらめて他で点を取る!」と書いているチームもいくつか居ましたが、
これ、「レスキュー」競技ですよね?ライントレースではないんです。
そこのところを根本から間違っていて、単純にポイントだけで競技に勝つためだけのロボットを
被災者を助ける機構積んだロボットより良いとして順位つけて上位大会に出すのはどうかと思うんですね。
そこらへんはちゃんとルールで規制してほしいところですね。
埼玉のレスキューロボットの紹介はまたするとして、今日はこの辺で終わらせときます。
千葉ノード見聞録は此方→
神奈川・西東京ノード疲れた録は此方→
東東京ノード終了しました。録は此方→
埼玉ノードのレスキューロボットの紹介は此方→
(^・ω・)ノRadiumProduction in RoboCupJunior
埼玉ノードは3月の5日と6日の2日に分けて行われていました。
でも競技はサッカー以外全部6日にやったのかな。でも最終的な順位の決定は6日の競技のようです。
大会が2日に分けられていると、調整時間が長いので競技者としてはありがたいですね。
運営をする側は大変になりますが・・・
僕個人としては、埼玉大学=ロボカップというイメージが既に定着しているのですが、
実際は、かなり大きい総合大学なので、とても広くて、いろんな学部がありました。そして迷いました。
今回の大会は、その中広い大学の教育学部の一部と総合研究棟で行われました。
それぞれの競技が別々の棟で行われていたので、
普通であれば、競技者は他の競技を見ることができなくなってしまうことが多いのですが埼玉の場合、
このようなシステムでほかの競技も観戦することができていました。
サッカーとレスキューの様子が写されていて、何故かダンスだけはありませんでした。
レスキューの会場では上の写真のようにPCで、ダンスのフィールドでは会場のスクリーンに、
それぞれ映像が投影されていました。
サッカーの会場では・・・どこにあったのでしょう。探したけどわかりませんでした。
それでもこのシステムは素晴らしいと思います。ぜひほかの競技会でも実施してほしいものですね。
一番必要なのはレスキューBかな?
まずは総合研究棟で行われていたサッカーチャレンジについてです。
やはり埼玉はサッカー王国ですね。
最近、他のノードはサッカーよりレスキューをする人の方が多い傾向になってきているのですが、
埼玉だけは未だにサッカーの方が圧倒的に多いです。サッカーの大国です。
強いチームも沢山いて、なんだか面白い競技でした。
終わってみたら圧倒的なチームがいくつかでていたようでしたが・・・
使用している素体は主に、NXT
ロボデザイナー
TJ3
の3グループがありました。
恐らく回路の完全な自作ロボットはいなかったと思います。
どのチームもまだちょっとプログラムにあやふやな点があることがロボットの動きからわかりましたが、
ロボットの作りとしてはどれもしっかりとしていて、
僕が見た限りだと、ロボットの負傷退場は少なかったように思えます。
まぁサッカーはちょっと他から離れているのであまり見られませんでしたが・・・
半分が終わった時点でこのような試合結果となっていました。
一番下のSリーグの得点がえらいことになってるような・・・
次はレスキューです。
サッカーと打って変わり、レスキューはプライマリ10チームセカンダリ2チームの登録から、
セカンダリプライマリともに1チームずつの欠場があり、計10チームでの競技になりました。
2010ルールに準じてコースにはタイルが使用されていました。缶の位置は・・・適当なのかな?
フィールドの壁もしっかりついているので、ちゃんとした2010ルールなのかと思いきや、
ショートカットルールの廃止や、競技進行の停止のカウント等に2011的なローカルルールが見られました。
これで競技進行の停止のカウントがなかったら1階は完全な2011ルールでしたね。
特にショートカット禁止のルールの影響はかなり大きいようで、
これによって競技進行の停止を取られてしまったチームが幾つか見られました。
因みに競技結果はこのようになっていました。
今回もプラセカともに、競技時間内に被災者を救出できたチームはありませんでした。
やはり被災者救出はとても難しい課題のようですね。日本の競技ではまだ一度も救出をみていませんから・・・
千葉でもそうでしたが、競技に勝つために
あえて被災者を救助するための機構を積まないチームが増えているようですね。
プレゼンにも「被災者はあきらめて他で点を取る!」と書いているチームもいくつか居ましたが、
これ、「レスキュー」競技ですよね?ライントレースではないんです。
そこのところを根本から間違っていて、単純にポイントだけで競技に勝つためだけのロボットを
被災者を助ける機構積んだロボットより良いとして順位つけて上位大会に出すのはどうかと思うんですね。
そこらへんはちゃんとルールで規制してほしいところですね。
埼玉のレスキューロボットの紹介はまたするとして、今日はこの辺で終わらせときます。
千葉ノード見聞録は此方→
神奈川・西東京ノード疲れた録は此方→
東東京ノード終了しました。録は此方→
埼玉ノードのレスキューロボットの紹介は此方→
(^・ω・)ノRadiumProduction in RoboCupJunior
僕が作ったロボカップレスキュー用のロボットの中には、唯一公式大会で使用されなかったロボットがあります。
というのは、作ったはいいけど、どうにもレスキュー競技に向いていないというか・・・使えないというか・・・
1世代前のレスキューなら使えたんだろうなぁ。というそんな機体です。
作成したのは今から約2年前。高専に入学するか、その前ぐらいの話になります。
どんなロボットかといいますと、こんなロボットです。

自作機。ですね。
全体を写した写真が何故かこれ一枚しかないのですが、これ、まだ未完成の状態の写真ですね。
この後で串を吹き飛ばす機構とちゃんとしたバンパーが装着されます。
何を思ったのか、本体の板はアクリル板になってしまっています。
確か理由は家にアクリル板が転がっていたから、だったかと思います。よく割れなかったなぁ。
当時はまだ子供だったので難しいLSIは使えませんでした。
よって16FのPICマイコン2つで制御されています。
確かライトセンサーが下に12か13個あって、すべてデジタルで制御されていました。
アナログだと処理に多少時間がかかるからとかそんな、途方もない理由だったかと思います。
それで、あとはタッチセンサーが2個、水銀が一個。この時は方位センサーとか加速度センサーとか
そういう類のものは使用していません。
でもその代り、写真にはついてませんが、液晶が搭載されていました。
これがないとセンサーの値を見るのにいちいちPCが要りますからね。
でも・・・当時の僕にはちょっとムツカシイ・・・まぁなんとかやった記憶があります。
アナログ入力を一切使わない完璧なデジタルロボットだったので調整自体は楽でした。
タミヤ製のツインモーターギアボックスを使用していたので速度にちょっと難ありでしたが・・・

でもそのお蔭で「坂だけは」速かった気がします。
その代り、ものすごく動作音がうるさくて、それだけの理由で使うのをやめました。
結局、速度問題とライトセンサーの位置にちょっと問題があってライントレースが難しかったので
どうにせよ大会で使うことはなかったかと思いますが・・・
まぁ今度暇だったらもう一回自作機を作ってみようかなと考えています。
その時はセンサーの数が20超えるぞー・・・
数えるだけで頭が痛くなるくらい増える予感がしてきました。
ほんとに作っちゃおうかな。でも大会まであと2週間。正直どう考えても無理ですね。
こんな黒歴史の紹介でした♪
でもこのロボット。今だったらもっとスマートに作れただろうなぁ・・・(笑)
(^・ω・)ノRadiumProduction in RoboCupJunior
というのは、作ったはいいけど、どうにもレスキュー競技に向いていないというか・・・使えないというか・・・
1世代前のレスキューなら使えたんだろうなぁ。というそんな機体です。
作成したのは今から約2年前。高専に入学するか、その前ぐらいの話になります。
どんなロボットかといいますと、こんなロボットです。
自作機。ですね。
全体を写した写真が何故かこれ一枚しかないのですが、これ、まだ未完成の状態の写真ですね。
この後で串を吹き飛ばす機構とちゃんとしたバンパーが装着されます。
何を思ったのか、本体の板はアクリル板になってしまっています。
確か理由は家にアクリル板が転がっていたから、だったかと思います。よく割れなかったなぁ。
当時はまだ子供だったので難しいLSIは使えませんでした。
よって16FのPICマイコン2つで制御されています。
確かライトセンサーが下に12か13個あって、すべてデジタルで制御されていました。
アナログだと処理に多少時間がかかるからとかそんな、途方もない理由だったかと思います。
それで、あとはタッチセンサーが2個、水銀が一個。この時は方位センサーとか加速度センサーとか
そういう類のものは使用していません。
でもその代り、写真にはついてませんが、液晶が搭載されていました。
これがないとセンサーの値を見るのにいちいちPCが要りますからね。
でも・・・当時の僕にはちょっとムツカシイ・・・まぁなんとかやった記憶があります。
アナログ入力を一切使わない完璧なデジタルロボットだったので調整自体は楽でした。
タミヤ製のツインモーターギアボックスを使用していたので速度にちょっと難ありでしたが・・・
でもそのお蔭で「坂だけは」速かった気がします。
その代り、ものすごく動作音がうるさくて、それだけの理由で使うのをやめました。
結局、速度問題とライトセンサーの位置にちょっと問題があってライントレースが難しかったので
どうにせよ大会で使うことはなかったかと思いますが・・・
まぁ今度暇だったらもう一回自作機を作ってみようかなと考えています。
その時はセンサーの数が20超えるぞー・・・
数えるだけで頭が痛くなるくらい増える予感がしてきました。
ほんとに作っちゃおうかな。でも大会まであと2週間。正直どう考えても無理ですね。
こんな黒歴史の紹介でした♪
でもこのロボット。今だったらもっとスマートに作れただろうなぁ・・・(笑)
(^・ω・)ノRadiumProduction in RoboCupJunior
どうにも来年度入ってくる一年生はロボカップ経験者がとてつもなく多いみたいです。
去年一年生が入ってこなかった(というより僕が入れさせなかった)うちとしては非常にありがたいことです。
が。困ったことがひとつ。
その大量に来た新一年生を、部室のどこに押し込もうかという問題です。
つまり部屋が狭すぎて若干話になっていないのです。
今でさえ2人が定員の部室なのに・・・どうしましょう。
名義上もう一つ部屋があるのですが、その部屋は今倉庫にされてしまっていて、
たとえその部屋を片付けても、4、5人押し込むのがやっとでしょうか。
さてどうしたものか。困ったものです。
あ。今日と明日は埼玉ノードですね。明日はもしかしたら出没するかもしれません。
埼玉大学久しぶりだなぁ。
(^・ω・)ノRadiumProduction in RoboCupJunior
去年一年生が入ってこなかった(というより僕が入れさせなかった)うちとしては非常にありがたいことです。
が。困ったことがひとつ。
その大量に来た新一年生を、部室のどこに押し込もうかという問題です。
つまり部屋が狭すぎて若干話になっていないのです。
今でさえ2人が定員の部室なのに・・・どうしましょう。
名義上もう一つ部屋があるのですが、その部屋は今倉庫にされてしまっていて、
たとえその部屋を片付けても、4、5人押し込むのがやっとでしょうか。
さてどうしたものか。困ったものです。
あ。今日と明日は埼玉ノードですね。明日はもしかしたら出没するかもしれません。
埼玉大学久しぶりだなぁ。
(^・ω・)ノRadiumProduction in RoboCupJunior
以前、NXTのタッチセンサーの紹介を行ったことがあるかと思います。内部構造について簡単に説明したくらいですが、
でもこのタッチセンサー。ちょっと大きいと思いませんか?
これだけ大きいと非常に使いにくいですよね?、僕なんかこれ使ったことありませんよ。大きすぎて。
じゃあどんな僕は普段どんなタッチセンサーを使っているのか。
答えはこれ、RCXのタッチセンサーです。

普通のブロックと同じような作りになっていますが、一番奥のポッチの下にはシャフトの穴があります。
黄色い部分がセンサーの部分ですね。
電接はケーブルブロックをこのようにはめるだけで、簡単にできるようようになっています。

これだけ小さいと、バンパーの制作もだいぶ楽になりますよね?
因みにこのタッチセンサー。実は内部抵抗が500Ωほどあるので
LEGO以外で使用する際にはちょっとお気を付けください。実質これ、圧力センサーですし・・・
プルアップやプルダウンの抵抗の値によっては出力値が荒ぶります。
普通に10kΩとか使っていればなんも問題ないでしょう。
以前に1kをプルダウンで使って、値が正しく出ない!といって
2、3日死んだ経験がある人が知り合いにいたので・・・あ、これは僕じゃないですよ。
もっと昔にはプルダウンすらやらないで値が正しく出ない!といって
2、3日死んだ経験がある人も知り合いにいましたが・・・因みにさっきのと同一人物です。
まぁこんなタッチセンサーですが、RCXやNXTは元々アナログ入力(と通信)しか存在しないので
こんなことは気にしなくて大丈夫です。
あと、NXTのタッチセンサーにあった穴ですが、あれがないと不便だという方の為に
RCXには一体型タッチセンサーというものがあってこれはNXTのと同じように・・・ってあれ?
もう売ってない!
写真がどこにもない!
純正のRCXのタッチセンサーには上の写真のもののほかにもう1種類あったのですが
どうやら結構レアもののようです。見つけたら報告よろしくお願いします(笑)
それでは~
追記:海外の(特に欧州の)LEGOの転売サイト等で売っているようですね。Paypalなどを駆使して輸入するしかないようです。
過去に紹介したLEGOセンサー↓
・NXTライトセンサー
・NXT3次元加速度センサー
・NXTタッチセンサー
・NXT超音波センサー
・RCXタッチセンサー
・NXT音センサー
・RCXライトセンサー
・バーニアNXTセンサアダプタV46
・RCX温度センサー
・NXT EOPDセンサー
・NXT IRLink
・NXT IRSeekerV2
・RCX角度センサー
・NXT角度センサー
・NXTコンパスセンサー
・NXT磁気センサー
・NXTジャイロセンサー
・NXT慣性センサー
・NXT RFIDセンサー
(^・ω・)ノRadiumProduction in RoboCup Junior
でもこのタッチセンサー。ちょっと大きいと思いませんか?
これだけ大きいと非常に使いにくいですよね?、僕なんかこれ使ったことありませんよ。大きすぎて。
じゃあどんな僕は普段どんなタッチセンサーを使っているのか。
答えはこれ、RCXのタッチセンサーです。
普通のブロックと同じような作りになっていますが、一番奥のポッチの下にはシャフトの穴があります。
黄色い部分がセンサーの部分ですね。
電接はケーブルブロックをこのようにはめるだけで、簡単にできるようようになっています。
これだけ小さいと、バンパーの制作もだいぶ楽になりますよね?
因みにこのタッチセンサー。実は内部抵抗が500Ωほどあるので
LEGO以外で使用する際にはちょっとお気を付けください。実質これ、圧力センサーですし・・・
プルアップやプルダウンの抵抗の値によっては出力値が荒ぶります。
普通に10kΩとか使っていればなんも問題ないでしょう。
以前に1kをプルダウンで使って、値が正しく出ない!といって
2、3日死んだ経験がある人が知り合いにいたので・・・あ、これは僕じゃないですよ。
もっと昔にはプルダウンすらやらないで値が正しく出ない!といって
2、3日死んだ経験がある人も知り合いにいましたが・・・因みにさっきのと同一人物です。
まぁこんなタッチセンサーですが、RCXやNXTは元々アナログ入力(と通信)しか存在しないので
こんなことは気にしなくて大丈夫です。
あと、NXTのタッチセンサーにあった穴ですが、あれがないと不便だという方の為に
RCXには一体型タッチセンサーというものがあってこれはNXTのと同じように・・・ってあれ?
もう売ってない!
写真がどこにもない!
純正のRCXのタッチセンサーには上の写真のもののほかにもう1種類あったのですが
どうやら結構レアもののようです。見つけたら報告よろしくお願いします(笑)
それでは~
追記:海外の(特に欧州の)LEGOの転売サイト等で売っているようですね。Paypalなどを駆使して輸入するしかないようです。
過去に紹介したLEGOセンサー↓
・NXTライトセンサー
・NXT3次元加速度センサー
・NXTタッチセンサー
・NXT超音波センサー
・RCXタッチセンサー
・NXT音センサー
・RCXライトセンサー
・バーニアNXTセンサアダプタV46
・RCX温度センサー
・NXT EOPDセンサー
・NXT IRLink
・NXT IRSeekerV2
・RCX角度センサー
・NXT角度センサー
・NXTコンパスセンサー
・NXT磁気センサー
・NXTジャイロセンサー
・NXT慣性センサー
・NXT RFIDセンサー
(^・ω・)ノRadiumProduction in RoboCup Junior
ちょっとライトセンサーを変えることになりそうな雰囲気があります。
あと2週間だけど、なんとか・・・なるよね!?
実質結構ヤバいところもありますが、まぁ大丈夫でしょう。
っていうかやらないと直角で死ぬ事態になりかねません。
変えます。きっと。きっと。きっとかっと。
時間ないから無理かもしれませんけど・・・
今日なんか一日サッカーの手伝いで終わったので(笑)
自分のロボットなんか一切触れてない気もします。
全然ライントレースできてないのに・・・
さて、どうしたものか。非常に困ったものです。
(^・ω・)ノRadiumProduction in RoboCupJunior
あと2週間だけど、なんとか・・・なるよね!?
実質結構ヤバいところもありますが、まぁ大丈夫でしょう。
っていうかやらないと直角で死ぬ事態になりかねません。
変えます。きっと。きっと。きっとかっと。
時間ないから無理かもしれませんけど・・・
今日なんか一日サッカーの手伝いで終わったので(笑)
自分のロボットなんか一切触れてない気もします。
全然ライントレースできてないのに・・・
さて、どうしたものか。非常に困ったものです。
(^・ω・)ノRadiumProduction in RoboCupJunior
カレンダー
最新CM
カテゴリー
かうんた
らじぷろ目次
らじぷろ検索機
最新記事
(01/01)
(09/04)
(08/31)
(06/08)
(01/12)
(08/29)
(01/03)
(08/27)
(04/29)
(01/01)
(11/20)
(09/06)
(09/04)
(08/09)
(08/06)
プロフィール
HN:
Luz
性別:
男性
アーカイブ

