
RoboCup Junior Japan Rescue Kanto OB
2005~2013
2005~2013
PIC経験者にしかわからないような記事を唐突に書いてみようと思います。
最近、秋月電子でお目にかかるようになった PIC16F193Xシリーズと16F182Xシリーズ 。
16F1933
16F1936
16F1937
16F1938
16F1939
16F1823
16F1827
この辺りがそうですね。
何れも今までの16Fシリーズとは格が違った仕様となっていますよね。
勿論、高スペック的な意味で。
僕が使ってみた感じだと、そこら辺の24Fや24Hよりいいんじゃないでしょうか?
再び16Fの時代が来てしまいそうですね。
それに格段に安い!
同じPICでも、秋月価格で
16F873 600円
16F1936 150円
同じピン数のPICなんだけどなぁ。しかも150円の方が圧倒的高性能。
こりゃ買わないわけにはいきませんよね。
でも、このシリーズ、ちょっと使おうと思ったら一瞬驚くんですよね。
なにかっていうと、ピンアサインを見ても、肝心なプログラム書き込みに使われるPGDとPGCのピンが無いんですよ。
ということは・・・従来の方法では、書き込めない!?という風に考えてしまうんですよね。
でも実は普通にできます。しかもその方法は普通にデータシートにありますよね。
ちょっと目次の下の方を見ていくと・・・
ICSPというものがあります。これがもろにICDXやPickitXなどでプログラムを書くときのものなんです。
なのでここを開いてみると・・・
あらあら、ちゃんと接続方法まで書いてあるじゃないですか。
これによると、どうやらPINの名前が変わっただけみたい。
PGD→ICSPDAT
PGC→ICSPCLK
なんかめっちゃわかりやすい名前に変わってますね。
つまりは、PGDが28ピン、PGCが27ピンということになりますね。
あれ・・・この位置・・・旧シリーズと同じじゃないか?
なんだかんだ言っても旧型と互換性を持たせようとするMicrochipに乾杯です。流石すぎる・・・
という訳で今日はPICを使う際にはちゃんとデータシートを読みましょう。という話でした。
データシートも読まずにあっちこっちの板での質問が多かったですよ。世界各地のサイトで(笑)
それでは。
因みにPickit2は対応していません。
ICDシリーズ(通称ハンバーガー)かPickit3を使いましょう。
ICD2

ICD3

Pickit3

どうしてもPICkit2を使いたいのであれば、MIcrochipのサイトにあるデバイスファイルを落としましょう。
そうすればPICkit2でも使えるようになるはずです。
(^・ω・)ノRadiumProduction in RoboCupJunior
最近、秋月電子でお目にかかるようになった PIC16F193Xシリーズと16F182Xシリーズ 。
16F1933
16F1936
16F1937
16F1938
16F1939
16F1823
16F1827
この辺りがそうですね。
何れも今までの16Fシリーズとは格が違った仕様となっていますよね。
勿論、高スペック的な意味で。
僕が使ってみた感じだと、そこら辺の24Fや24Hよりいいんじゃないでしょうか?
再び16Fの時代が来てしまいそうですね。
それに格段に安い!
同じPICでも、秋月価格で
16F873 600円
16F1936 150円
同じピン数のPICなんだけどなぁ。しかも150円の方が圧倒的高性能。
こりゃ買わないわけにはいきませんよね。
でも、このシリーズ、ちょっと使おうと思ったら一瞬驚くんですよね。
なにかっていうと、ピンアサインを見ても、肝心なプログラム書き込みに使われるPGDとPGCのピンが無いんですよ。
ということは・・・従来の方法では、書き込めない!?という風に考えてしまうんですよね。
でも実は普通にできます。しかもその方法は普通にデータシートにありますよね。
ちょっと目次の下の方を見ていくと・・・
ICSPというものがあります。これがもろにICDXやPickitXなどでプログラムを書くときのものなんです。
なのでここを開いてみると・・・
あらあら、ちゃんと接続方法まで書いてあるじゃないですか。
これによると、どうやらPINの名前が変わっただけみたい。
PGD→ICSPDAT
PGC→ICSPCLK
なんかめっちゃわかりやすい名前に変わってますね。
つまりは、PGDが28ピン、PGCが27ピンということになりますね。
あれ・・・この位置・・・旧シリーズと同じじゃないか?
なんだかんだ言っても旧型と互換性を持たせようとするMicrochipに乾杯です。流石すぎる・・・
という訳で今日はPICを使う際にはちゃんとデータシートを読みましょう。という話でした。
データシートも読まずにあっちこっちの板での質問が多かったですよ。世界各地のサイトで(笑)
それでは。
因みにPickit2は対応していません。
ICDシリーズ(通称ハンバーガー)かPickit3を使いましょう。
ICD2
ICD3
Pickit3
どうしてもPICkit2を使いたいのであれば、MIcrochipのサイトにあるデバイスファイルを落としましょう。
そうすればPICkit2でも使えるようになるはずです。
(^・ω・)ノRadiumProduction in RoboCupJunior
チャリ圏内とはいえちょっと頻度増えてますね・・・
夏休みとかになると週7とかもあるのですけど、普通に授業ある中で毎週行くってのは結構ヤバいかも・・・
とりあえず今日は普通に部品を買いに行きました。のはずだったのですが・・・
何故か総書記様もくることに。
そして向こうが時間設定してきたのにも拘らず、20分以上遅刻されました。全く・・・
とりあえず今日も秋月でのんびりしていました。
今日はなんかLEDばっかり買っている気がする。特に大きかったのがこれ。

これを10個買いました。
ドットマトリクスLEDと言って、この中にLEDが100個入っています。
とりあえずこれで遊んで・・・という訳ではないのですね。
なんというか、高専祭での売り物候補の部品に挙がっているのですね。これ。
まぁ・・・これで何をするかという話はまたいつか致しましょう。
そして今日はその後・・・帰る予定だったのですが、なんか色々とありまして、秋葉を出たのが夜8時。
そっからチャリで帰ってきました。総書記様の馬鹿野郎(泣)
若干レポートがどうしようもないことになっていますが、これから頑張りますよ。きっと。
それでは今日はこの辺で。
(^・ω・)ノRadiumProduction in RoboCupJunior
夏休みとかになると週7とかもあるのですけど、普通に授業ある中で毎週行くってのは結構ヤバいかも・・・
とりあえず今日は普通に部品を買いに行きました。のはずだったのですが・・・
何故か総書記様もくることに。
そして向こうが時間設定してきたのにも拘らず、20分以上遅刻されました。全く・・・
とりあえず今日も秋月でのんびりしていました。
今日はなんかLEDばっかり買っている気がする。特に大きかったのがこれ。
これを10個買いました。
ドットマトリクスLEDと言って、この中にLEDが100個入っています。
とりあえずこれで遊んで・・・という訳ではないのですね。
なんというか、高専祭での売り物候補の部品に挙がっているのですね。これ。
まぁ・・・これで何をするかという話はまたいつか致しましょう。
そして今日はその後・・・帰る予定だったのですが、なんか色々とありまして、秋葉を出たのが夜8時。
そっからチャリで帰ってきました。総書記様の馬鹿野郎(泣)
若干レポートがどうしようもないことになっていますが、これから頑張りますよ。きっと。
それでは今日はこの辺で。
(^・ω・)ノRadiumProduction in RoboCupJunior
笹を学生室前に置いたであろう張本人に「七夕の願いなんて叶わねぇよ。」と言われてしまいました。部費・・・(泣)
まぁ曇ってましたからね。届くもんも届かないか。
という訳で「部費の問題は神頼み」という幻想を一瞬でぶち壊されてしまいました。部費はとりたくないしなぁ。
元々チームごとの個人出費で賄っていますから部としてのお金の部員からあまりとりたくないんですよね。
やっぱり・・・産技祭か?食べ物は例年を見ると、全く売れてないのでやっぱりProductですかね。
まぁ着々と資料はできていますけど・・・これ大丈夫なのか?(笑)
不安が広がります。
まず・・・店の名前と顧問がいない(笑)
まぁこの話はこれでおいておいて、今日はPIC講習の話の続きです。
今日は概念的な話をする前に、とりあえずの環境を整えよう。ということで、
開発環境のお話をしました。
今回開発に使うのはMicrochip社(PICの会社)純正の
MPLAB IDEという環境ソフトです。
ここから落とすことができます。
まぁこんな感じのソフトですね。

とりあえずこれで、プログラムの打ち込みからコンパイル、書き込み、デバックまで全部やっていこうと思います。
本当は全部これだと色々問題出てくることもあるのですが、今回は初級編ということで、これだけで行います。
今日やったことはこのソフトをダウンロード、インストールすること、そして、プロジェクトを作成することです。
プログラムに・・・入っていない(笑)
プロジェクトとは、要するにPICにプログラムを書き込むための必要なファイルなどをまとめたようなもので、
僕らが書いていくCのプログラムもこの中に配属されます。
という訳でまずはPICのプロジェクトを・・・とその前に、
コンパイラを落とさないといけませんね。
今回使うのは24fシリーズのPICですので、ぶっちゃけMPLABについてくるコンパイラでもできるっちゃできるのですが、
何分あれは糞なので別のものを使うことにします。そもそも資料が少ないしね。
今回使ったのはC30というコンパイラです。

今は名前が何とかってのに変わっていますが、中身は変わりません。無料でネットから落とすことができます。
先程のMPLABのサイトから落とせるはずです。只、無料の会員登録がいるのがちょっと面倒ですね。
まぁルネサスなんか有料ですから、よっぽど献身的といえるでしょう。流石です。
まぁこれを落としてインストしちゃってください。他のPC から持ってくる場合は大本のフォルダごと、
Cのprogramfilesのmicrochip内にぶち込んでください。
大本のフォルダもCのprogramfilesのmicrochip内にあるはずです。
それでコンパイラは終了です。
次にメインのプロジェクトの創り方をご紹介。
まず上のバーのProjectのProjectWizardを押します。

そしたらこれが出てきます。

何も考えずに次へ。
そしてこの画面で使うPIC を選択します。

頑張ってカーソルで探してもいいですが、実は型番を打ち込めば勝手に出てくれます。
そして次に。コンパイラの設定です。

とりあえず上のブロックで使うコンパイラを選択。今回はC30なのでそれっぽいものを選びます。
そして次の欄内で更に使うファイルを選択します。今回はCなので上から2番目ですね。
よく一番上を間違ってやる場合があるようですが、一番上はアセンブラです。
因みにファイル名の左に赤いバツがある場合は
コンパイラの環境変数が通っていない=MPLABがコンパイラの存在を認識できていません。
この時は下のBrowseでコンパイラファイルを探してください。それでもってその下のチェックを入れてください。
これで環境変数が通ります。結構チェック忘れで怒られる場合が多いそうです。
環境変数についてはまた後程話しましょう。
それで今度はプロジェクトの保存場所の指定です。

Browseを押し、作りたいところに移動してファイル名を書いてください。
因みにデスクトップだと、あとでCファイルを作る際にエラー吐く可能性があるのでなるべく避けてください。
それで次にいくとこのような画面になりますが、

これは最初は使いません。
これはなにかというと、プロジェクトに既存のCやヘッダファイルをインポートするもので、
こういったものをプロジェクトで使いたければ先に使いすると便利ですよってだけです。
という訳でスルーしていくとこの画面です。

これでプロジェクトができました。完了を押して終了します。
するとこのような感じに、なんか保存の画面が出たら、そのまま保存を押して下さい。そうするとこれが出てきます。

次にプログラムを書くソースファイルを作成します。
プログラムのエディタは今出ている白いのではなく・・・

これです。ここを押してください。
すると、こうなります。

なんか増えましたね。ここにプログラムを書きます。
でもその前に、このプログラムをプロジェクトに加えないといけません。
その方法は此方。
まず右上のフロッピーでCファイルを保存して、(この時に拡張子.cを忘れないように。)
そのあとでここを右クリックして、addを押します。


そんでもって先程保存したプログラムファイルを開いてください。
これでSouceFilesの下に保存したプログラム名がでていれば完了です。
ようやく、プログラムを書く準備ができました。
とりあえず今日の記事はこれで終了です。
あ、最後に、MPLABを閉じる際にプロジェクトの保存の確認をされるのでとりあえずYesを押しておけばいいと思います。
次の記事は実際にプログラムを書いていくか、Pickit2について書こうかと思っています。
それではー。
(^・ω・)ノRadiumProduction in RoboCupJunior
まぁ曇ってましたからね。届くもんも届かないか。
という訳で「部費の問題は神頼み」という幻想を一瞬でぶち壊されてしまいました。部費はとりたくないしなぁ。
元々チームごとの個人出費で賄っていますから部としてのお金の部員からあまりとりたくないんですよね。
やっぱり・・・産技祭か?食べ物は例年を見ると、全く売れてないのでやっぱりProductですかね。
まぁ着々と資料はできていますけど・・・これ大丈夫なのか?(笑)
不安が広がります。
まず・・・店の名前と顧問がいない(笑)
まぁこの話はこれでおいておいて、今日はPIC講習の話の続きです。
今日は概念的な話をする前に、とりあえずの環境を整えよう。ということで、
開発環境のお話をしました。
今回開発に使うのはMicrochip社(PICの会社)純正の
MPLAB IDEという環境ソフトです。
ここから落とすことができます。
まぁこんな感じのソフトですね。
とりあえずこれで、プログラムの打ち込みからコンパイル、書き込み、デバックまで全部やっていこうと思います。
本当は全部これだと色々問題出てくることもあるのですが、今回は初級編ということで、これだけで行います。
今日やったことはこのソフトをダウンロード、インストールすること、そして、プロジェクトを作成することです。
プログラムに・・・入っていない(笑)
プロジェクトとは、要するにPICにプログラムを書き込むための必要なファイルなどをまとめたようなもので、
僕らが書いていくCのプログラムもこの中に配属されます。
という訳でまずはPICのプロジェクトを・・・とその前に、
コンパイラを落とさないといけませんね。
今回使うのは24fシリーズのPICですので、ぶっちゃけMPLABについてくるコンパイラでもできるっちゃできるのですが、
何分あれは糞なので別のものを使うことにします。そもそも資料が少ないしね。
今回使ったのはC30というコンパイラです。
今は名前が何とかってのに変わっていますが、中身は変わりません。無料でネットから落とすことができます。
先程のMPLABのサイトから落とせるはずです。只、無料の会員登録がいるのがちょっと面倒ですね。
まぁルネサスなんか有料ですから、よっぽど献身的といえるでしょう。流石です。
まぁこれを落としてインストしちゃってください。他のPC から持ってくる場合は大本のフォルダごと、
Cのprogramfilesのmicrochip内にぶち込んでください。
大本のフォルダもCのprogramfilesのmicrochip内にあるはずです。
それでコンパイラは終了です。
次にメインのプロジェクトの創り方をご紹介。
まず上のバーのProjectのProjectWizardを押します。
そしたらこれが出てきます。
何も考えずに次へ。
そしてこの画面で使うPIC を選択します。
頑張ってカーソルで探してもいいですが、実は型番を打ち込めば勝手に出てくれます。
そして次に。コンパイラの設定です。
とりあえず上のブロックで使うコンパイラを選択。今回はC30なのでそれっぽいものを選びます。
そして次の欄内で更に使うファイルを選択します。今回はCなので上から2番目ですね。
よく一番上を間違ってやる場合があるようですが、一番上はアセンブラです。
因みにファイル名の左に赤いバツがある場合は
コンパイラの環境変数が通っていない=MPLABがコンパイラの存在を認識できていません。
この時は下のBrowseでコンパイラファイルを探してください。それでもってその下のチェックを入れてください。
これで環境変数が通ります。結構チェック忘れで怒られる場合が多いそうです。
環境変数についてはまた後程話しましょう。
それで今度はプロジェクトの保存場所の指定です。
Browseを押し、作りたいところに移動してファイル名を書いてください。
因みにデスクトップだと、あとでCファイルを作る際にエラー吐く可能性があるのでなるべく避けてください。
それで次にいくとこのような画面になりますが、
これは最初は使いません。
これはなにかというと、プロジェクトに既存のCやヘッダファイルをインポートするもので、
こういったものをプロジェクトで使いたければ先に使いすると便利ですよってだけです。
という訳でスルーしていくとこの画面です。
これでプロジェクトができました。完了を押して終了します。
するとこのような感じに、なんか保存の画面が出たら、そのまま保存を押して下さい。そうするとこれが出てきます。
次にプログラムを書くソースファイルを作成します。
プログラムのエディタは今出ている白いのではなく・・・
これです。ここを押してください。
すると、こうなります。
なんか増えましたね。ここにプログラムを書きます。
でもその前に、このプログラムをプロジェクトに加えないといけません。
その方法は此方。
まず右上のフロッピーでCファイルを保存して、(この時に拡張子.cを忘れないように。)
そのあとでここを右クリックして、addを押します。
そんでもって先程保存したプログラムファイルを開いてください。
これでSouceFilesの下に保存したプログラム名がでていれば完了です。
ようやく、プログラムを書く準備ができました。
とりあえず今日の記事はこれで終了です。
あ、最後に、MPLABを閉じる際にプロジェクトの保存の確認をされるのでとりあえずYesを押しておけばいいと思います。
次の記事は実際にプログラムを書いていくか、Pickit2について書こうかと思っています。
それではー。
(^・ω・)ノRadiumProduction in RoboCupJunior
3台がかりで今までかかってしまいましたが、
先程、一昨日お亡くなりになったネットブックの蘇生に成功しました。
特にi7様の力が大きいね。あとはローカルネットを使って無理にでも頑張ってくれたAMDsempronに拍手。
まぁどのようにお亡くなりになったかというと、
まず、起動しなかった。
次に起動しても3秒フリーズ。
パスワードが打てない。
今度に出たのがアンチウイルスソフトの更新不可現象。
そしてお次はタッチパッド死亡。
極めつけが、「。キー」の自動連打バグ。
セーフモードも使いましたが、とりあえずOSの再インストとか、バックアップの復元とか、
そういう無粋なことをしないでの解決に成功したのでよしとしましょう。
因みに今回。最後の「。キー」の自動連打バグは無理矢理ソフトでキーその物の入力を無効にしました。
その時に使ったソフトがこの2つです。
KeySwapとChange Keyです。
通常はこのソフトたちは、何れも単体で動作して、名前の通り、
キーボードのあるキーを無効にしたり、他のキーに置き換えたりするのに使うソフトです。
まぁ今回はこの2つを組み合わせてなんとかこのバグを封じることに成功しました。
何故か知らんけど、単体だと封じることができなかったので・・・(汗)
という訳で今「。キー」な2重ロックという状態になっています。これならもう・・・大丈夫?
まぁ原因がウイルスなのか、それともただのキーボードの死亡なのかはわかりませんが、
どちらにせよ、これはロックを掛けた、応急処置でしかないので、何れきちんと直さないと・・・
でもネットによると
只のキーボード死亡だったら普通に1回ロックすればそれで大丈夫になるようなので、やっぱりウィルスかな・・・?
そもそもコーヒー零した訳でもないし、壊れる要素なんて・・・経年劣化ぐらい?
まぁそんな感じで生き返りました。良かったですまる。
(^・ω・)ノRadiumProduction in RoboCupJunior
P.s部活の書類は勿論生きていましたが、とりあえず7の方にバックアップとっときました。
今後サーバーにでもあげておくかな。
先程、一昨日お亡くなりになったネットブックの蘇生に成功しました。
特にi7様の力が大きいね。あとはローカルネットを使って無理にでも頑張ってくれたAMDsempronに拍手。
まぁどのようにお亡くなりになったかというと、
まず、起動しなかった。
次に起動しても3秒フリーズ。
パスワードが打てない。
今度に出たのがアンチウイルスソフトの更新不可現象。
そしてお次はタッチパッド死亡。
極めつけが、「。キー」の自動連打バグ。
セーフモードも使いましたが、とりあえずOSの再インストとか、バックアップの復元とか、
そういう無粋なことをしないでの解決に成功したのでよしとしましょう。
因みに今回。最後の「。キー」の自動連打バグは無理矢理ソフトでキーその物の入力を無効にしました。
その時に使ったソフトがこの2つです。
KeySwapとChange Keyです。
通常はこのソフトたちは、何れも単体で動作して、名前の通り、
キーボードのあるキーを無効にしたり、他のキーに置き換えたりするのに使うソフトです。
まぁ今回はこの2つを組み合わせてなんとかこのバグを封じることに成功しました。
何故か知らんけど、単体だと封じることができなかったので・・・(汗)
という訳で今「。キー」な2重ロックという状態になっています。これならもう・・・大丈夫?
まぁ原因がウイルスなのか、それともただのキーボードの死亡なのかはわかりませんが、
どちらにせよ、これはロックを掛けた、応急処置でしかないので、何れきちんと直さないと・・・
でもネットによると
只のキーボード死亡だったら普通に1回ロックすればそれで大丈夫になるようなので、やっぱりウィルスかな・・・?
そもそもコーヒー零した訳でもないし、壊れる要素なんて・・・経年劣化ぐらい?
まぁそんな感じで生き返りました。良かったですまる。
(^・ω・)ノRadiumProduction in RoboCupJunior
P.s部活の書類は勿論生きていましたが、とりあえず7の方にバックアップとっときました。
今後サーバーにでもあげておくかな。
光・・・ってなんでしょう(笑)
という訳で今日は七夕ですね。あいにく天気は曇りのようですけど・・・
今日はとりあえず部室でモータードライバを作りました。
作りました。作ったんです。作ったのはいいのですが・・・
再び動かない。
果たしてその原因は・・・
どうやら「モーターの抵抗が高すぎる」ようなのです。初めて小さいモーター使ったからなぁ。
モーターの抵抗>リレーの抵抗 となっている為、モーターに電流がいかないのかな?
リレーは動いているし、Hブリッジも間違っていないので恐らくそういうことなのでしょう。
・・・と、いうことは・・・・?
企画倒れですね。このモータードライバは絶対に完成することは有りません。
やっぱりケチってリレーとモーターを単一電源にしたのがいけなかったか・・・
こいつを動かそうと思ったら何らかの方法でリレーとモーターを別電源にする必要がありそうです。
または、リレーを変えるか。
まぁ明日もう一度回路確認して、それでだめならこの回路は破棄します。
新しく作った方が早そうだもん。
そもそも、MDを作っても使うロボットがいませんしね。急ぐことでもなし。
という訳で次はNXTに市販のアナログセンサーをつなぐ実験か、産技祭の売り物の試作でもしようかと考えています。
それではー。なんか残念な終わり方ですいませんでした。今度写真でも乗っけます。MDは素直にFETだな。
そうそう。今日は学生室前にこんなものが

さー↓さー↓のー↓は↑さー↑らさらー↑。
七夕ですしね。
因みにロボカップ部はみんなで「部費(と単位)くれ」と書いて吊るしておきました。
(^・ω・)ノRadiumProduction in RoboCupJunior
という訳で今日は七夕ですね。あいにく天気は曇りのようですけど・・・
今日はとりあえず部室でモータードライバを作りました。
作りました。作ったんです。作ったのはいいのですが・・・
再び動かない。
果たしてその原因は・・・
どうやら「モーターの抵抗が高すぎる」ようなのです。初めて小さいモーター使ったからなぁ。
モーターの抵抗>リレーの抵抗 となっている為、モーターに電流がいかないのかな?
リレーは動いているし、Hブリッジも間違っていないので恐らくそういうことなのでしょう。
・・・と、いうことは・・・・?
企画倒れですね。このモータードライバは絶対に完成することは有りません。
やっぱりケチってリレーとモーターを単一電源にしたのがいけなかったか・・・
こいつを動かそうと思ったら何らかの方法でリレーとモーターを別電源にする必要がありそうです。
または、リレーを変えるか。
まぁ明日もう一度回路確認して、それでだめならこの回路は破棄します。
新しく作った方が早そうだもん。
そもそも、MDを作っても使うロボットがいませんしね。急ぐことでもなし。
という訳で次はNXTに市販のアナログセンサーをつなぐ実験か、産技祭の売り物の試作でもしようかと考えています。
それではー。なんか残念な終わり方ですいませんでした。今度写真でも乗っけます。MDは素直にFETだな。
そうそう。今日は学生室前にこんなものが
さー↓さー↓のー↓は↑さー↑らさらー↑。
七夕ですしね。
因みにロボカップ部はみんなで「部費(と単位)くれ」と書いて吊るしておきました。
(^・ω・)ノRadiumProduction in RoboCupJunior
うちのロボカップ部では、部室のほかにもうひとつ、クリーンルームという部屋も使わさせて頂いております。
クリーンルームというのは、一般的にこういう部屋で、

無菌室とも呼ばれています。空気清浄度を確保する、
つまり、埃などが一切入らないようにして作業をしなければいけないような時に使われる部屋です。
一般的に工業面だと半導体や液晶などの作成、
医療面だと薬品の作製などに使われるような部屋です。
要するに結構な設備を整えた部屋なのですね。
ところが高専のおけるクリーンルームはちょっと違います。
なんというか・・・汚いです。
高専中の汚れを一手に引き受けて学校をクリーンにする役割を担ってるのか?ってくらいに汚いです。
しかも、今回の震災で変なガラクタが大量に置かれてしまったので更に汚さが増してしまいました。
恐らく学校で一番汚い部屋だったのではないでしょうか、と同時に世界で一番汚いクリーンルームでしょうね。
クリーンルームの要である空調を動かそうものなら、黴臭い臭いが部屋に充満していしまうほどのものです。
という訳で、ここをロボカップが「フツーの部屋として」、使わせて頂いているのです。
もうこの部屋はクリーンルームとして使われることはないだろうな・・・
というのも、これには訳があって、クリーンルームって、維持費が、とても、お高いんですね。
学校にあるサイズでも年間2~300万は飛ぶんだとか。
という訳で3億かけて作ったのに、維持できないからって、噂によると一回も使われないまま倉庫になったんだとか・・・
都税の無駄・・・
という訳でロボカップの部室になっています。
といっても、震災の影響で部屋そのものがゴミ捨て場のようになっていたので、今日、その掃除を行いました。
とりあえず、片づけたものは、炭化水素のボンベ2つ、ロンリウムカーペットいっぱい、
むっちゃいっぱいの段ボール、それに負けないぐらいの数のプラダン、と散乱している無数の箒、塵取り。
そして未開封の大きな鏡。
今更ながらここ・・・ほんとにクリーンルームか?
そしてその後で部屋に机を入れて、今日のところはそれで終了しました。
今度、雑巾かなんかで掃除しないとな・・・
そうそう、最近発覚したのですが、学校でのWebへの接続は非常に危険であることがわかりました。
というのは、普通に使っている分には問題はないのですが、
どうにも、アレやコレなサイトの閲覧やオンなんとかゲームとかいうのをブロックするフィルターが、
アンチウイルスソフトのオンラインアップデートもブロックしているようなのです。
ということはつまり・・・?
学校放置のPCは非常に危険です。
なのでPCは定期的に家に持ち帰ってソフトをアップデートしましょう。
因みにこれが発覚するまでには、僕のネットブックという尊い犠牲が・・・
これ学校側に賠償してもらえるのかな?(笑)
(^・ω・)ノRadiumProduction in RoboCupJunior
クリーンルームというのは、一般的にこういう部屋で、
無菌室とも呼ばれています。空気清浄度を確保する、
つまり、埃などが一切入らないようにして作業をしなければいけないような時に使われる部屋です。
一般的に工業面だと半導体や液晶などの作成、
医療面だと薬品の作製などに使われるような部屋です。
要するに結構な設備を整えた部屋なのですね。
ところが高専のおけるクリーンルームはちょっと違います。
なんというか・・・汚いです。
高専中の汚れを一手に引き受けて学校をクリーンにする役割を担ってるのか?ってくらいに汚いです。
しかも、今回の震災で変なガラクタが大量に置かれてしまったので更に汚さが増してしまいました。
恐らく学校で一番汚い部屋だったのではないでしょうか、と同時に世界で一番汚いクリーンルームでしょうね。
クリーンルームの要である空調を動かそうものなら、黴臭い臭いが部屋に充満していしまうほどのものです。
という訳で、ここをロボカップが「フツーの部屋として」、使わせて頂いているのです。
もうこの部屋はクリーンルームとして使われることはないだろうな・・・
というのも、これには訳があって、クリーンルームって、維持費が、とても、お高いんですね。
学校にあるサイズでも年間2~300万は飛ぶんだとか。
という訳で3億かけて作ったのに、維持できないからって、噂によると一回も使われないまま倉庫になったんだとか・・・
都税の無駄・・・
という訳でロボカップの部室になっています。
といっても、震災の影響で部屋そのものがゴミ捨て場のようになっていたので、今日、その掃除を行いました。
とりあえず、片づけたものは、炭化水素のボンベ2つ、ロンリウムカーペットいっぱい、
むっちゃいっぱいの段ボール、それに負けないぐらいの数のプラダン、と散乱している無数の箒、塵取り。
そして未開封の大きな鏡。
今更ながらここ・・・ほんとにクリーンルームか?
そしてその後で部屋に机を入れて、今日のところはそれで終了しました。
今度、雑巾かなんかで掃除しないとな・・・
そうそう、最近発覚したのですが、学校でのWebへの接続は非常に危険であることがわかりました。
というのは、普通に使っている分には問題はないのですが、
どうにも、アレやコレなサイトの閲覧やオンなんとかゲームとかいうのをブロックするフィルターが、
アンチウイルスソフトのオンラインアップデートもブロックしているようなのです。
ということはつまり・・・?
学校放置のPCは非常に危険です。
なのでPCは定期的に家に持ち帰ってソフトをアップデートしましょう。
因みにこれが発覚するまでには、僕のネットブックという尊い犠牲が・・・
これ学校側に賠償してもらえるのかな?(笑)
(^・ω・)ノRadiumProduction in RoboCupJunior
今日は モータードライバの回路図の修正までできればいいかなぁ。
とりあえず高専祭の書類をかけるところまで書いてしまってから制作にはいろうと思います。
実は以前にMDは試作機を作成したのですが、FETを使ったら、なんか値段的な意味で気持ち悪い出来になったので
ちょっと値段を下げたものを作ってみよう・・・と思った次第です。
だってこれロボコンのロボット動かせるぞ・・・(笑)
という訳で、安くする手段その1。
リレーを使う。

高いっちゃ高いですがそこらのFETよりは安いですからね。
しかもHブリッジ回路めちゃくちゃ簡単だし。
安くする手段その2
ロジックなんて組まない。
ちょっとサージ怖いんで遅延させるのにAND使っていますが、それ以外は使っていません。
これでむっちゃ安くなります。
安くする手段その3
PWMを捨てる。
FET一個の差ですけど、大きいんです。これが。
という訳でリレーを使ったのはいいのですが、
ロジックの回路とリレーの回路をフォトカプラで分けたら、なんと動かない。
おかしい、家で普通のリレー使ってやったときは動いたのに・・・
その原因はパワーリレーの内部抵抗にありました。
家にあったリレーはだいたい500Ωくらいあったのですが、パワーリレーはあって50Ωそこら。
まぁどういうことが起きるかといいますと、電圧降下カプラさんに集中しますよね。
=リレーに電圧来ない→動かない。
といった感じです。
という訳で回路の変更を余儀なくされました。
といってもカプラさんとリレーの間にTrを一個挟むだけなのですけど・・・
簡単な問題でよかった。という訳で明後日当たりに回路を作り直そうと思います。
と言う訳で殴り書きですが、以上で終了です。
これから講習見に行ってそのあとでMAC部屋行って工事士の講習会です(笑)
(^・ω・)ノRadiumProduction in RoboCupJunior
とりあえず高専祭の書類をかけるところまで書いてしまってから制作にはいろうと思います。
実は以前にMDは試作機を作成したのですが、FETを使ったら、なんか値段的な意味で気持ち悪い出来になったので
ちょっと値段を下げたものを作ってみよう・・・と思った次第です。
だってこれロボコンのロボット動かせるぞ・・・(笑)
という訳で、安くする手段その1。
リレーを使う。
高いっちゃ高いですがそこらのFETよりは安いですからね。
しかもHブリッジ回路めちゃくちゃ簡単だし。
安くする手段その2
ロジックなんて組まない。
ちょっとサージ怖いんで遅延させるのにAND使っていますが、それ以外は使っていません。
これでむっちゃ安くなります。
安くする手段その3
PWMを捨てる。
FET一個の差ですけど、大きいんです。これが。
という訳でリレーを使ったのはいいのですが、
ロジックの回路とリレーの回路をフォトカプラで分けたら、なんと動かない。
おかしい、家で普通のリレー使ってやったときは動いたのに・・・
その原因はパワーリレーの内部抵抗にありました。
家にあったリレーはだいたい500Ωくらいあったのですが、パワーリレーはあって50Ωそこら。
まぁどういうことが起きるかといいますと、電圧降下カプラさんに集中しますよね。
=リレーに電圧来ない→動かない。
といった感じです。
という訳で回路の変更を余儀なくされました。
といってもカプラさんとリレーの間にTrを一個挟むだけなのですけど・・・
簡単な問題でよかった。という訳で明後日当たりに回路を作り直そうと思います。
と言う訳で殴り書きですが、以上で終了です。
これから講習見に行ってそのあとでMAC部屋行って工事士の講習会です(笑)
(^・ω・)ノRadiumProduction in RoboCupJunior
今日の部活動はそんな感じ。
もう殆ど講習会は副部長が行っています。
そろそろ部長も交代かな・・・(笑)
僕の方は高専祭用の提出書類を書くつもりが、
電通の部長にPCとられて麻雀やられてしまったので全くかけず、ぶっちゃけ何もしていませんでした(笑)
この部活は部長が仕事をしないのが通例なのでしょうか?
という訳で、もう諦めた僕は、6時ごろ講習会に参加して、一応の変数の説明をして、今日の講習会を終わらせました。
”さんすう”って難しいよね。
まぁ今週はこのような形で適当に終わらせましたが、来週からは条件文の説明になります。
ちょっと掴みがわからないと難しい部分もあるので来週はちゃんと教えよう。うん。
という訳で来週は、僕が初めて真面目な講習会を行うのでよろしくお願いします。
まぁ今日の講習の内容は、以前に書いた記事の方が詳しかったりもしますので省略で・・・
それではまた。
(^・ω・)ノRadiumProduction in RoboCupJunior
もう殆ど講習会は副部長が行っています。
そろそろ部長も交代かな・・・(笑)
僕の方は高専祭用の提出書類を書くつもりが、
電通の部長にPCとられて麻雀やられてしまったので全くかけず、ぶっちゃけ何もしていませんでした(笑)
この部活は部長が仕事をしないのが通例なのでしょうか?
という訳で、もう諦めた僕は、6時ごろ講習会に参加して、一応の変数の説明をして、今日の講習会を終わらせました。
”さんすう”って難しいよね。
まぁ今週はこのような形で適当に終わらせましたが、来週からは条件文の説明になります。
ちょっと掴みがわからないと難しい部分もあるので来週はちゃんと教えよう。うん。
という訳で来週は、僕が初めて真面目な講習会を行うのでよろしくお願いします。
まぁ今日の講習の内容は、以前に書いた記事の方が詳しかったりもしますので省略で・・・
それではまた。
(^・ω・)ノRadiumProduction in RoboCupJunior
その名も6m AND downというそうです。
深夜9時から 昼12時までの時間で開催されて、
おおまかにいうと、無線機を使って参加者同士で交信を行って、
その交信数と、交信できた都道府県の数で得点を算出してそれで勝敗が決まる競技です。
うちの部活ではこのような無線機を使用していたりしています。

因みにうちの電気通信部の毎年の大体のスコアは1000~2000ぐらいだそうです。
これが入賞圏だと10万とか30万とかになるんだとか。
学校部門だけでも(大学以下全て)入賞は1万とか3万とかだそうで、
はっきり言って何をどうすれば勝てるとか、そういう次元の話ではありませんね。
こりゃ勝敗に拘っていないもの頷けますね。だって優勝クラスだと一時間で約2千交信。
ってことは2秒に1回ほど交信をしているということですよ。どうなってるの・・・?
それに対してうちは1時間全く交信がなかったりということもあるみたいです。
これはロボコンより状況が酷いですね・・・。というより、上がおかしすぎます(笑)
平均得点はどうなってるんだろう。
まぁ大体の原因はうちが50MHz帯しかつかえないからなんでしょうけどね。そういうことにしておきたいです。
という訳で始まった今年のコンテストですが、夜からの開催なので集合は夕方。
でも、まず僕は一人先に登校して、朝から電気工事士の講習です。
やっぱりこの時間は暇だから、でない理由はないので出ていました。
といっても先生の話だと、もうほとんど問題はないんだとか。うーん出る意味あるかなぁ(笑)
今日の講習は昼まで、部の集合は15:00なので3時間ほどあっちこっちで時間をつぶします。
それにしても、なんで高専生は土曜日は図書館使えないのでしょう?熱中症で死ぬかと思った。
まぁそんな感じで講習に参加した後で時間を調整して部室に行きます。
そこからがカオスの始まり。
まずは初めて会う4年の先輩方に挨拶して(入部したばかりだからね)、その後顧問の先生を待ちます。
待ちます。待ちます・・・
こないっ!
9時から開始なのに、準備があるから3時にこいうということだったのに、なんということでしょう。
なにひとつ準備らしいことはしませんでした。まさかのここで+6時間待ちぼうけです。
という訳でしばしレポート+回路で遊ぼうTimeです。
そして8時半ごろになってようやく先生登場。3時間半遅れですね。そして・・・
5分話して終了。また研究室に戻って行ってしまいました。なんだったんだ・・・一体・・・
そんなこんなで再び遊ぼうTimeです。ですが・・・
「部長!9時過ぎてる!」
部長「あ。」
まさかの出遅れです。すぐに準備しないと・・・!
”ポチッ。”
部長「準備完了!」
「無線機の電源つけるだけかよっ!」
この1秒の為に僕たちは大会開始時刻の6時間も前に集合したというのです。
部長がいうには「これぞ電通クオリティ。」
そして大会は始まりました。みんなまだ集中力があるので、競技開始後すぐはまさにカオスです。
どこに行っても人がいる。書入れ時ってやつだそうです。
そいつを15分逃してのスタートですから、これはもう流石としか言えないです。
交信ですから、相手の言っていることをまず聞き取らないとなのですが、無線機を使うのには勿論免許がいるのです。
僕は当然そんなもんありませんから、無線機からのまともな声を聴くのは初めて。
当然、なんていっているかわからないんです(笑)アレ日本語?
大体1時間ぐらいはなんて言っているかわかりませんでしたね。
それでさらに1時間、時刻は23:00を回ったころでしょうか。
まぁとりあえずアレを日本語として聞き取れるぐらいにまで耳が慣れたところで交代になりました。
このコンテストは長期戦なので、交代制で交信したり、休んだりをしていました。
勿論僕は免許ないので、交信はできず、とりあえず聞き取りだけをして過ごしていました。
それで交代してから事態は急変。
何故か交代していったはずの部員たちが、ぞろぞろぞろぞろと部員が休憩の部屋にやってきます。
え?交代制は?早くも交代制終了のお知らせです。
免許のある部員一人を残して全員が休憩にはいってしまいました。
そしてそのまま2時間経過。
今度は向こうで頑張っていた一人が休憩にはいって、それ以外全員が部室になだれ込みました。
そしてわいわい一時間、どう考えても一人の方可哀想だろ・・・と思うぐらいわいわいしていました。
そして時間は午前3時、(50MHz帯には)全然人がいなくなったのでいったん全員休憩に入りました。
休憩とは体を休めること。こんなことは幼稚園児でも知っています。
でも残念ながら、高専生は休憩という言葉の意味を知らなかったのです・・・!
それから2時間半、一人だった子も含めて全員で何故かローカルルール知ってるだけ全部アリの大富豪をやりました。
ひぐらしとマドマギ見ながら(笑)
まぁ夏の夜だし、無線機もザーザー言っていて雰囲気出ているので・・・ということです。
大貧民に天和されて都落ちした時は正直何が起きたのかわかりませんでしたが・・・(苦笑)
此方も2革命+Jocer+8が2枚に10とQだったから地和できたのに・・・
あの時4あげてなかったらなぁ・・・
とまぁこんな感じで、麻雀やUNOが混ざった不思議な大富豪でしたね。
そして5時半頃になって人も帰ってき始めたので再び大会業務に戻ります。
そしてレポートやって、そのまま朝になって、全員死んだので午前8:30、まだ時間はありますが、
競技終了ということにしました。
全員死んだ理由としては、一年生の指導という理由もあって、交代のローテンションが組めなかったこと、
休憩というムツカシイ日本語が誰も理解できなかったこと、です。確か結果は1110点だったかな。
それでその後、みんなで屋上にある電通のアンテナを見に行きました。

ちょうど西等の8階、いつもRCJが活動しているところの真上らへんでしょうか。
でっかいのが立っていました。
設置だけで10ウン万かかったんだとか、大変なものですよ。
因みに梯子でアンテナの付け根ぐらいまで上ることができて、今日は部長と一年が元気(?)に上っていました。
まぁこんな感じでコンテストは終了、顧問の先生の「家に着くまでがコンテストですよ!」の名言を最後に解散しました。
でも重要なことを忘れていませんか?僕たちはそう、徹夜明けのテンションだということを・・・!
とりあえず、そのまま部長と二人で秋葉に直りました。これで3週連続の秋葉です。
といっても、不思議なことに、秋月と千石とマルツと特に鈴商だけしかいっていないような・・・
今日は全然歩いてないです。でもこの暑さじゃちょっときついですね・・・
でも徹夜明けのテンションがそんなのに負けるわけがない。何とか気合で秋月で買うものを買って、
部長と鈴商でIC探して引き出しを片っ端から開けまわったり、
回路計算で6+6+4=14という計算結果を叩き出しつつ、実はその式は6+4で、正解は10という暴挙をやらかしたり、
とにかく暴走していました。良く家に帰れたなぁ・・・
という訳で今日の収穫です。

因みに電通部は年3階コンテストに参加していて、今年はまだ後一回あるそうです。
まぁRCJと被ってなければまたでてみようかなぁ。
それでは。
(^・ω・)ノRadiumProduction in RoboCupJunior
P.s完璧だったつもりが秋葉で大量に買い忘れしてたーっ!!
道理で秋月の袋が思ったより軽い訳だ・・・。
深夜9時から 昼12時までの時間で開催されて、
おおまかにいうと、無線機を使って参加者同士で交信を行って、
その交信数と、交信できた都道府県の数で得点を算出してそれで勝敗が決まる競技です。
うちの部活ではこのような無線機を使用していたりしています。
因みにうちの電気通信部の毎年の大体のスコアは1000~2000ぐらいだそうです。
これが入賞圏だと10万とか30万とかになるんだとか。
学校部門だけでも(大学以下全て)入賞は1万とか3万とかだそうで、
はっきり言って何をどうすれば勝てるとか、そういう次元の話ではありませんね。
こりゃ勝敗に拘っていないもの頷けますね。だって優勝クラスだと一時間で約2千交信。
ってことは2秒に1回ほど交信をしているということですよ。どうなってるの・・・?
それに対してうちは1時間全く交信がなかったりということもあるみたいです。
これはロボコンより状況が酷いですね・・・。というより、上がおかしすぎます(笑)
平均得点はどうなってるんだろう。
まぁ大体の原因はうちが50MHz帯しかつかえないからなんでしょうけどね。そういうことにしておきたいです。
という訳で始まった今年のコンテストですが、夜からの開催なので集合は夕方。
でも、まず僕は一人先に登校して、朝から電気工事士の講習です。
やっぱりこの時間は暇だから、でない理由はないので出ていました。
といっても先生の話だと、もうほとんど問題はないんだとか。うーん出る意味あるかなぁ(笑)
今日の講習は昼まで、部の集合は15:00なので3時間ほどあっちこっちで時間をつぶします。
それにしても、なんで高専生は土曜日は図書館使えないのでしょう?熱中症で死ぬかと思った。
まぁそんな感じで講習に参加した後で時間を調整して部室に行きます。
そこからがカオスの始まり。
まずは初めて会う4年の先輩方に挨拶して(入部したばかりだからね)、その後顧問の先生を待ちます。
待ちます。待ちます・・・
こないっ!
9時から開始なのに、準備があるから3時にこいうということだったのに、なんということでしょう。
なにひとつ準備らしいことはしませんでした。まさかのここで+6時間待ちぼうけです。
という訳でしばしレポート+回路で遊ぼうTimeです。
そして8時半ごろになってようやく先生登場。3時間半遅れですね。そして・・・
5分話して終了。また研究室に戻って行ってしまいました。なんだったんだ・・・一体・・・
そんなこんなで再び遊ぼうTimeです。ですが・・・
「部長!9時過ぎてる!」
部長「あ。」
まさかの出遅れです。すぐに準備しないと・・・!
”ポチッ。”
部長「準備完了!」
「無線機の電源つけるだけかよっ!」
この1秒の為に僕たちは大会開始時刻の6時間も前に集合したというのです。
部長がいうには「これぞ電通クオリティ。」
そして大会は始まりました。みんなまだ集中力があるので、競技開始後すぐはまさにカオスです。
どこに行っても人がいる。書入れ時ってやつだそうです。
そいつを15分逃してのスタートですから、これはもう流石としか言えないです。
交信ですから、相手の言っていることをまず聞き取らないとなのですが、無線機を使うのには勿論免許がいるのです。
僕は当然そんなもんありませんから、無線機からのまともな声を聴くのは初めて。
当然、なんていっているかわからないんです(笑)アレ日本語?
大体1時間ぐらいはなんて言っているかわかりませんでしたね。
それでさらに1時間、時刻は23:00を回ったころでしょうか。
まぁとりあえずアレを日本語として聞き取れるぐらいにまで耳が慣れたところで交代になりました。
このコンテストは長期戦なので、交代制で交信したり、休んだりをしていました。
勿論僕は免許ないので、交信はできず、とりあえず聞き取りだけをして過ごしていました。
それで交代してから事態は急変。
何故か交代していったはずの部員たちが、ぞろぞろぞろぞろと部員が休憩の部屋にやってきます。
え?交代制は?早くも交代制終了のお知らせです。
免許のある部員一人を残して全員が休憩にはいってしまいました。
そしてそのまま2時間経過。
今度は向こうで頑張っていた一人が休憩にはいって、それ以外全員が部室になだれ込みました。
そしてわいわい一時間、どう考えても一人の方可哀想だろ・・・と思うぐらいわいわいしていました。
そして時間は午前3時、(50MHz帯には)全然人がいなくなったのでいったん全員休憩に入りました。
休憩とは体を休めること。こんなことは幼稚園児でも知っています。
でも残念ながら、高専生は休憩という言葉の意味を知らなかったのです・・・!
それから2時間半、一人だった子も含めて全員で何故かローカルルール知ってるだけ全部アリの大富豪をやりました。
ひぐらしとマドマギ見ながら(笑)
まぁ夏の夜だし、無線機もザーザー言っていて雰囲気出ているので・・・ということです。
大貧民に天和されて都落ちした時は正直何が起きたのかわかりませんでしたが・・・(苦笑)
此方も2革命+Jocer+8が2枚に10とQだったから地和できたのに・・・
あの時4あげてなかったらなぁ・・・
とまぁこんな感じで、麻雀やUNOが混ざった不思議な大富豪でしたね。
そして5時半頃になって人も帰ってき始めたので再び大会業務に戻ります。
そしてレポートやって、そのまま朝になって、全員死んだので午前8:30、まだ時間はありますが、
競技終了ということにしました。
全員死んだ理由としては、一年生の指導という理由もあって、交代のローテンションが組めなかったこと、
休憩というムツカシイ日本語が誰も理解できなかったこと、です。確か結果は1110点だったかな。
それでその後、みんなで屋上にある電通のアンテナを見に行きました。
ちょうど西等の8階、いつもRCJが活動しているところの真上らへんでしょうか。
でっかいのが立っていました。
設置だけで10ウン万かかったんだとか、大変なものですよ。
因みに梯子でアンテナの付け根ぐらいまで上ることができて、今日は部長と一年が元気(?)に上っていました。
まぁこんな感じでコンテストは終了、顧問の先生の「家に着くまでがコンテストですよ!」の名言を最後に解散しました。
でも重要なことを忘れていませんか?僕たちはそう、徹夜明けのテンションだということを・・・!
とりあえず、そのまま部長と二人で秋葉に直りました。これで3週連続の秋葉です。
といっても、不思議なことに、秋月と千石とマルツと特に鈴商だけしかいっていないような・・・
今日は全然歩いてないです。でもこの暑さじゃちょっときついですね・・・
でも徹夜明けのテンションがそんなのに負けるわけがない。何とか気合で秋月で買うものを買って、
部長と鈴商でIC探して引き出しを片っ端から開けまわったり、
回路計算で6+6+4=14という計算結果を叩き出しつつ、実はその式は6+4で、正解は10という暴挙をやらかしたり、
とにかく暴走していました。良く家に帰れたなぁ・・・
という訳で今日の収穫です。
因みに電通部は年3階コンテストに参加していて、今年はまだ後一回あるそうです。
まぁRCJと被ってなければまたでてみようかなぁ。
それでは。
(^・ω・)ノRadiumProduction in RoboCupJunior
P.s完璧だったつもりが秋葉で大量に買い忘れしてたーっ!!
道理で秋月の袋が思ったより軽い訳だ・・・。
HiTechnic社から最初に発売されたNXTのセンサー。そのなかで唯一まだ紹介していないものがあります。
それがこの、GyroSensorです。

ジャイロと言われると、なにが思い浮かびますかね。
例えばこれとか

これとか、
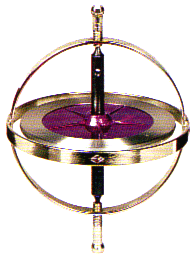
ではないでしょうか?
あとは普通にコマや自転車の回転もジャイロ効果とか呼ばれたりしますよね。
この「ジャイロ」ってなんでしょう?
この答えのヒントは今挙げたものの中にあります。
今まで例に出したモノたちの共通点はなんでしょう。
これはズバリ「回転」ですよね。正確には「自転」でしょうか。
まぁ要するに回転に関係のあるものなんですよね。
実はジャイロとはなにかといいますと、これは大体の場合で先ほど登場したジャイロ効果のことをいいます。
(チャリのブレーキ機構のことだったりもしますが・・・)
これはどういうものかといいますと、簡単に言ってみれば、
コマが回っていると倒れない、チャリをこいでいると転ばない現象のことです。
一般的に言うと、物体は高速で自転していればいるほど姿勢を乱されにくくなる現象。となりますかね。
ここで重要なのが回転速度、この回転速度が速いほど、姿勢を乱されにくくなるということは、
回転速度が速いほど、ジャイロ効果は大きくなるということです。
このジャイロ効果と回転速度の関係がわかったところで、センサーの話に戻ります。
このジャイロセンサーというものは、さきほど出てきたジャイロ効果の大きさを測定するセンサーです。
ということは何かというと、センサー自体の(あるいはセンサーの搭載されているロボットの)
回転測度を測定するセンサーなのです。
つまりこれも、ちょっと前に回転センサーで紹介した、角速度を測るセンサーなのですね。
まぁつまりいうと、このセンサーを使うと、ロボカップでの用途の場合、
回転角度を一定にして回転したり、方法によっては方位ではなく「方向」の検知などが行えます。
まぁ他にも傾きとかも検知出来ますけど・・・今の飛行機にはこのセンサーが搭載されています。
昔はでっかいジャイロスコープを中に乗っけてそれを回転させてジャイロ効果で姿勢を安定させていたらしいですが、
今はちゃんとした電子回路のセンサーで制御しています。
因みにヘリの場合、後ろについてるプロペラ(ロータ)がジャイロスコープの代わりなんだそうです。

という訳でジャイロセンサーの紹介でした。
因みに、これはANのセンサーで、秒間300回の読み取り性能を持っています。
それでは、また。
過去に紹介したLEGOセンサー↓
・NXTライトセンサー
・NXT3次元加速度センサー
・NXTタッチセンサー
・NXT超音波センサー
・RCXタッチセンサー
・NXT音センサー
・RCXライトセンサー
・バーニアNXTセンサアダプタV46
・RCX温度センサー
・NXT EOPDセンサー
・NXT IRLink
・NXT IRSeekerV2
・RCX角度センサー
・NXT角度センサー
・NXTコンパスセンサー
・NXT磁気センサー
・NXTジャイロセンサー
・NXT慣性センサー
・NXT RFIDセンサー
(^・ω・)ノRadiumProduction in RoboCupJunior
それがこの、GyroSensorです。
ジャイロと言われると、なにが思い浮かびますかね。
例えばこれとか
これとか、
ではないでしょうか?
あとは普通にコマや自転車の回転もジャイロ効果とか呼ばれたりしますよね。
この「ジャイロ」ってなんでしょう?
この答えのヒントは今挙げたものの中にあります。
今まで例に出したモノたちの共通点はなんでしょう。
これはズバリ「回転」ですよね。正確には「自転」でしょうか。
まぁ要するに回転に関係のあるものなんですよね。
実はジャイロとはなにかといいますと、これは大体の場合で先ほど登場したジャイロ効果のことをいいます。
(チャリのブレーキ機構のことだったりもしますが・・・)
これはどういうものかといいますと、簡単に言ってみれば、
コマが回っていると倒れない、チャリをこいでいると転ばない現象のことです。
一般的に言うと、物体は高速で自転していればいるほど姿勢を乱されにくくなる現象。となりますかね。
ここで重要なのが回転速度、この回転速度が速いほど、姿勢を乱されにくくなるということは、
回転速度が速いほど、ジャイロ効果は大きくなるということです。
このジャイロ効果と回転速度の関係がわかったところで、センサーの話に戻ります。
このジャイロセンサーというものは、さきほど出てきたジャイロ効果の大きさを測定するセンサーです。
ということは何かというと、センサー自体の(あるいはセンサーの搭載されているロボットの)
回転測度を測定するセンサーなのです。
つまりこれも、ちょっと前に回転センサーで紹介した、角速度を測るセンサーなのですね。
まぁつまりいうと、このセンサーを使うと、ロボカップでの用途の場合、
回転角度を一定にして回転したり、方法によっては方位ではなく「方向」の検知などが行えます。
まぁ他にも傾きとかも検知出来ますけど・・・今の飛行機にはこのセンサーが搭載されています。
昔はでっかいジャイロスコープを中に乗っけてそれを回転させてジャイロ効果で姿勢を安定させていたらしいですが、
今はちゃんとした電子回路のセンサーで制御しています。
因みにヘリの場合、後ろについてるプロペラ(ロータ)がジャイロスコープの代わりなんだそうです。
という訳でジャイロセンサーの紹介でした。
因みに、これはANのセンサーで、秒間300回の読み取り性能を持っています。
それでは、また。
過去に紹介したLEGOセンサー↓
・NXTライトセンサー
・NXT3次元加速度センサー
・NXTタッチセンサー
・NXT超音波センサー
・RCXタッチセンサー
・NXT音センサー
・RCXライトセンサー
・バーニアNXTセンサアダプタV46
・RCX温度センサー
・NXT EOPDセンサー
・NXT IRLink
・NXT IRSeekerV2
・RCX角度センサー
・NXT角度センサー
・NXTコンパスセンサー
・NXT磁気センサー
・NXTジャイロセンサー
・NXT慣性センサー
・NXT RFIDセンサー
(^・ω・)ノRadiumProduction in RoboCupJunior
これから明日の朝にかけて、電気通信部のコンテストがあります。
なぜかはわかりませんが、流れで参加することに。
まぁ電気工事士の実技講習は正直余裕なので、でてみるかー。ってなったわけです。
(というかそういうことにしておいてください(笑))
それで、実際のコンテストの開催時間は今日の夜21:00から明日の昼12:00まで。
要するに一昼夜(むしろ一夜昼?)活動するわけなのですが、未だに何をするのかがワカラナイ・・・
大雑把には掴めたのですが、細かいところはよく・・・
まず大会名もわからないし・・・。
とりあえずわかっていることは、参加者同士で交信し合って、その交信数が多いところが勝ち。
つまり沢山交信したもん勝ちというわけです。
大会自体は部室で行なって、大会終了時に結果をPCで本部に送るというシステムだそうです。
つまり知り合いで同じコンテストに出ている人がいればイカ・・・もできる訳ですね。
まぁ勝つことを目的としているわけではないそうなので、わざわざそんなこともしませんけど。
というわけで交代で夜通し電波飛ばす競技というわけですね。きっと。うん。
あとのことは知りません。だって部長が何もいってくれないんだもん。
シフトすらわからないので、競技当日なのに、いつ何をすればいいのかがわからない・・・
これ、大丈夫なのかなぁ。
まぁ後で大会報告でも致しますよ。
因みにこの前部長に、「無線機の性能上、上位になることは有り得ない。」と断言されてしまいました。
やっぱり・・・機材か(苦笑)
という訳でこの記事はここで終了です。
ではまた。
今日はまだ更新するかもしれませんね、。暇ですから。
(^・ω・)ノRadiumProduction in RoboCupJunior
なぜかはわかりませんが、流れで参加することに。
まぁ電気工事士の実技講習は正直余裕なので、でてみるかー。ってなったわけです。
(というかそういうことにしておいてください(笑))
それで、実際のコンテストの開催時間は今日の夜21:00から明日の昼12:00まで。
要するに一昼夜(むしろ一夜昼?)活動するわけなのですが、未だに何をするのかがワカラナイ・・・
大雑把には掴めたのですが、細かいところはよく・・・
まず大会名もわからないし・・・。
とりあえずわかっていることは、参加者同士で交信し合って、その交信数が多いところが勝ち。
つまり沢山交信したもん勝ちというわけです。
大会自体は部室で行なって、大会終了時に結果をPCで本部に送るというシステムだそうです。
つまり知り合いで同じコンテストに出ている人がいればイカ・・・もできる訳ですね。
まぁ勝つことを目的としているわけではないそうなので、わざわざそんなこともしませんけど。
というわけで交代で夜通し電波飛ばす競技というわけですね。きっと。うん。
あとのことは知りません。だって部長が何もいってくれないんだもん。
シフトすらわからないので、競技当日なのに、いつ何をすればいいのかがわからない・・・
これ、大丈夫なのかなぁ。
まぁ後で大会報告でも致しますよ。
因みにこの前部長に、「無線機の性能上、上位になることは有り得ない。」と断言されてしまいました。
やっぱり・・・機材か(苦笑)
という訳でこの記事はここで終了です。
ではまた。
今日はまだ更新するかもしれませんね、。暇ですから。
(^・ω・)ノRadiumProduction in RoboCupJunior
カレンダー
最新CM
カテゴリー
かうんた
らじぷろ目次
らじぷろ検索機
最新記事
(01/01)
(09/04)
(08/31)
(06/08)
(01/12)
(08/29)
(01/03)
(08/27)
(04/29)
(01/01)
(11/20)
(09/06)
(09/04)
(08/09)
(08/06)
プロフィール
HN:
Luz
性別:
男性
アーカイブ

